AGIBOT G2 / 灵犀 X2
给 AGIBOT G2 写的本地控制台:桌面端是 3D 骨架加关节面板,头显端把 5 路相机钉在空间里,手柄直接带手臂。
2026-10-19 的录屏,原片 1:16–2:30,这里按 2 倍速播放(37 秒):头显页面在平板模式下的样子(头显里是同一个界面,平板模式方便录)。画面里五块相机面板钉在空间里,右边是 22 个关节的实时角度,状态栏写着已解锁、左右臂跟随。
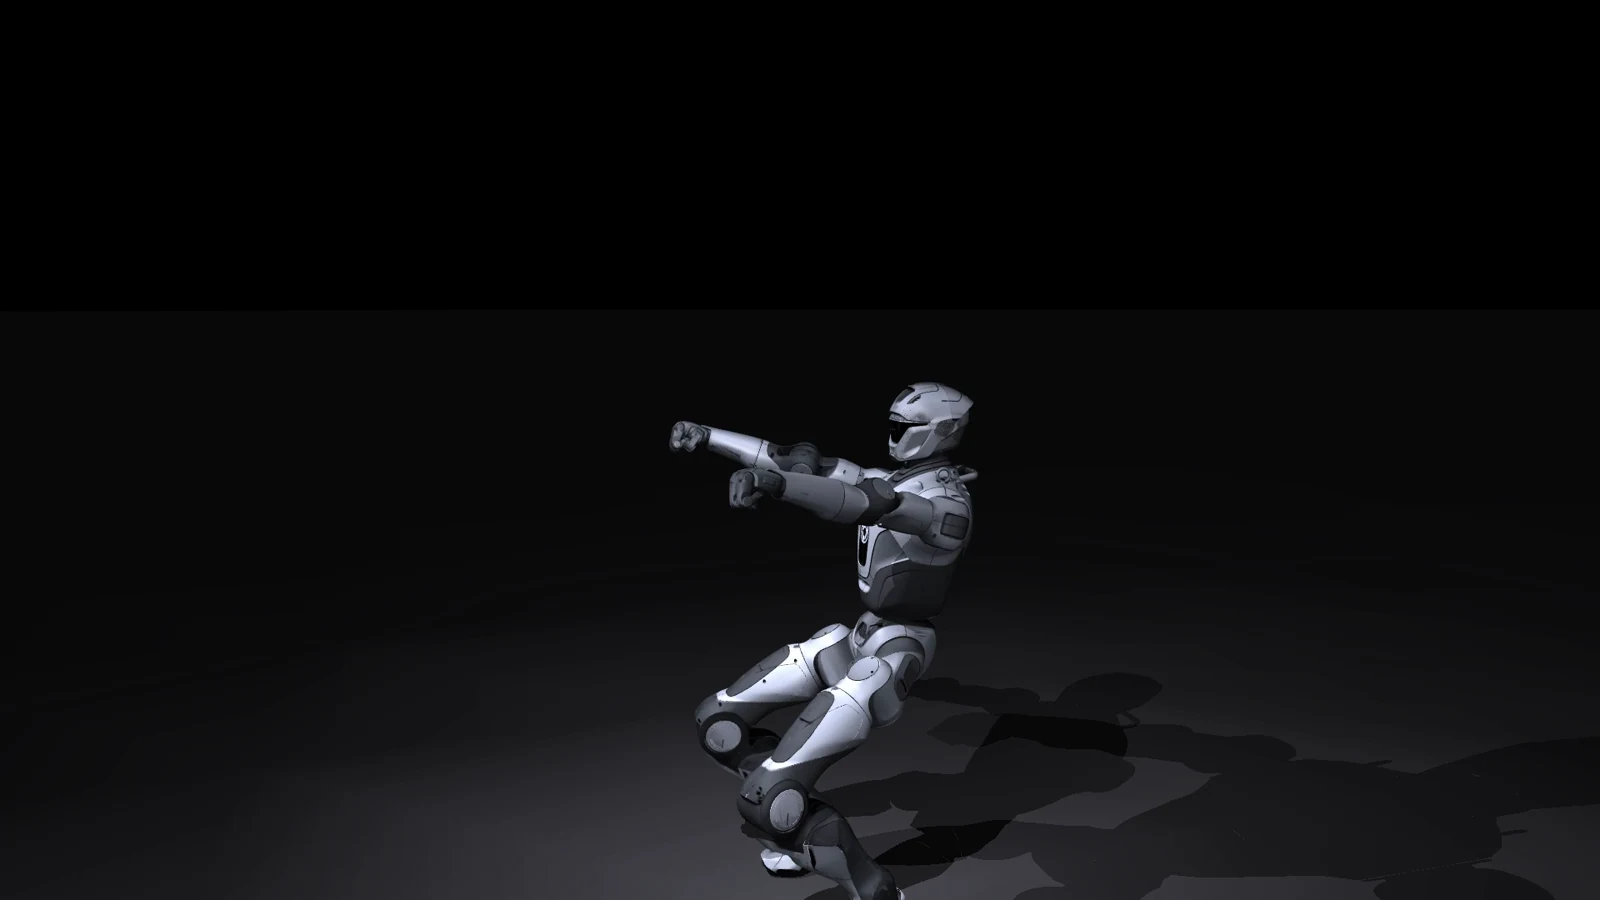
带章节卡:基础运动控制、操作与抓取、环境感知与导航、高级任务与故障诊断,最后一段是真机 X2 Ultra 与它的仿真对照。原片未剪,只做了压缩。
这套控制台是我为 AGIBOT G2 写的:后端用官方 GDK 直连机器人,前端是一个单进程的网页,桌面端和头显端共用同一套状态。
桌面端:把 22 个关节放到一屏
22 个身体关节(腰 5、头 3、左右臂各 7)、左右各 10 个自由度的灵巧手、底盘、7 路相机都在同一个页面里:拖滑杆、± 点动、保存和读取姿态;3D 视图用 URDF 的 69 个视觉网格叠在骨架上,实时跟着关节角动。
头显端:相机面板钉在空间里
真正的差别在 /xr 页面:5 路相机(头、左右目、左右手)作为面板钉在三维空间里,各自独立刷新,转头就能对照着看;按住 A / X,那条手臂跟着手柄走,松开就停;扳机只管合手和张手;握持键可以拖着面板换位置。视线下方那块状态牌会跟着人走,显示是否已解锁。
安全是设计出来的
默认上锁,60 秒无操作自动上锁;单条命令的角度变化上限 0.35 rad、速度上限 0.5 rad/s,并按 URDF 限位再夹一次;底盘是按住走,服务端 0.35 秒收不到刷新就自动发零速。机器人断电时 GDK 还会原样返回最后一帧,所以界面上专门显示数据的年龄,超过 3 秒就红字提示——否则很容易把陈数据当成机器人还在线。
这一页记录的是平台接入和遥操作界面:机器人做的每个动作都由人给出,不是自主策略。 另有一段灵犀 X2 的仿真实训场景合集,带章节卡,最后接真机 X2 Ultra 与仿真画面的对照。
这里记录的是具体项目与开发实践;实现状态、实验边界和硬件支持范围以来源仓库及当前代码为准。