正在动手,
不止在屏幕里。
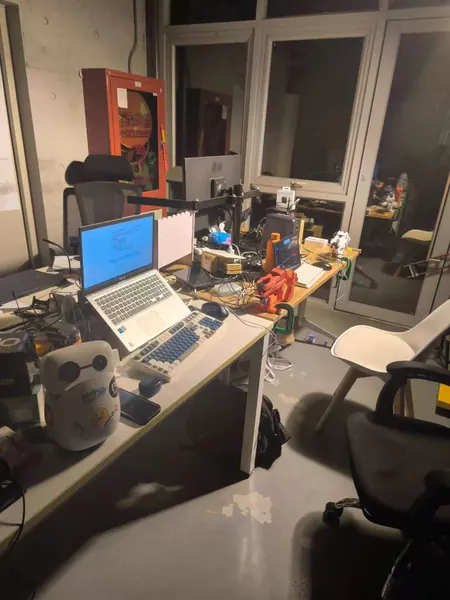
这些片段来自真实设备与工作台。滚动即播放,左右滑动查看更多。
屏幕之外
才是真正的现场。
我在深圳负责产品定义与商务,也亲手参与软件、模型推理和硬件验证;工程项目与团队协作推进。BotverseX 是当前具身智能的主要实践方向;在元枢智能 MetaHub 参与企业 AI 产品与交付。
从机械臂和 MicroDuck,到能观察 Agent 的工具与随手就能玩的交互实验。这里记录正在发生的项目、开源代码与现场。
更多关于我 ↗IT
REAL®
把想法,造出来。
T800 / 后空翻动作重定向
把公开数据集里 G1 的后空翻迁移到 T800 人形机器人上:按 1.227 倍腿长比例重定向、逐帧 IK 修正关节角,再用 MuJoCo 运动学回放渲染 50 fps 成片。RL 自主翻墙那条线训练失败。
 03↗
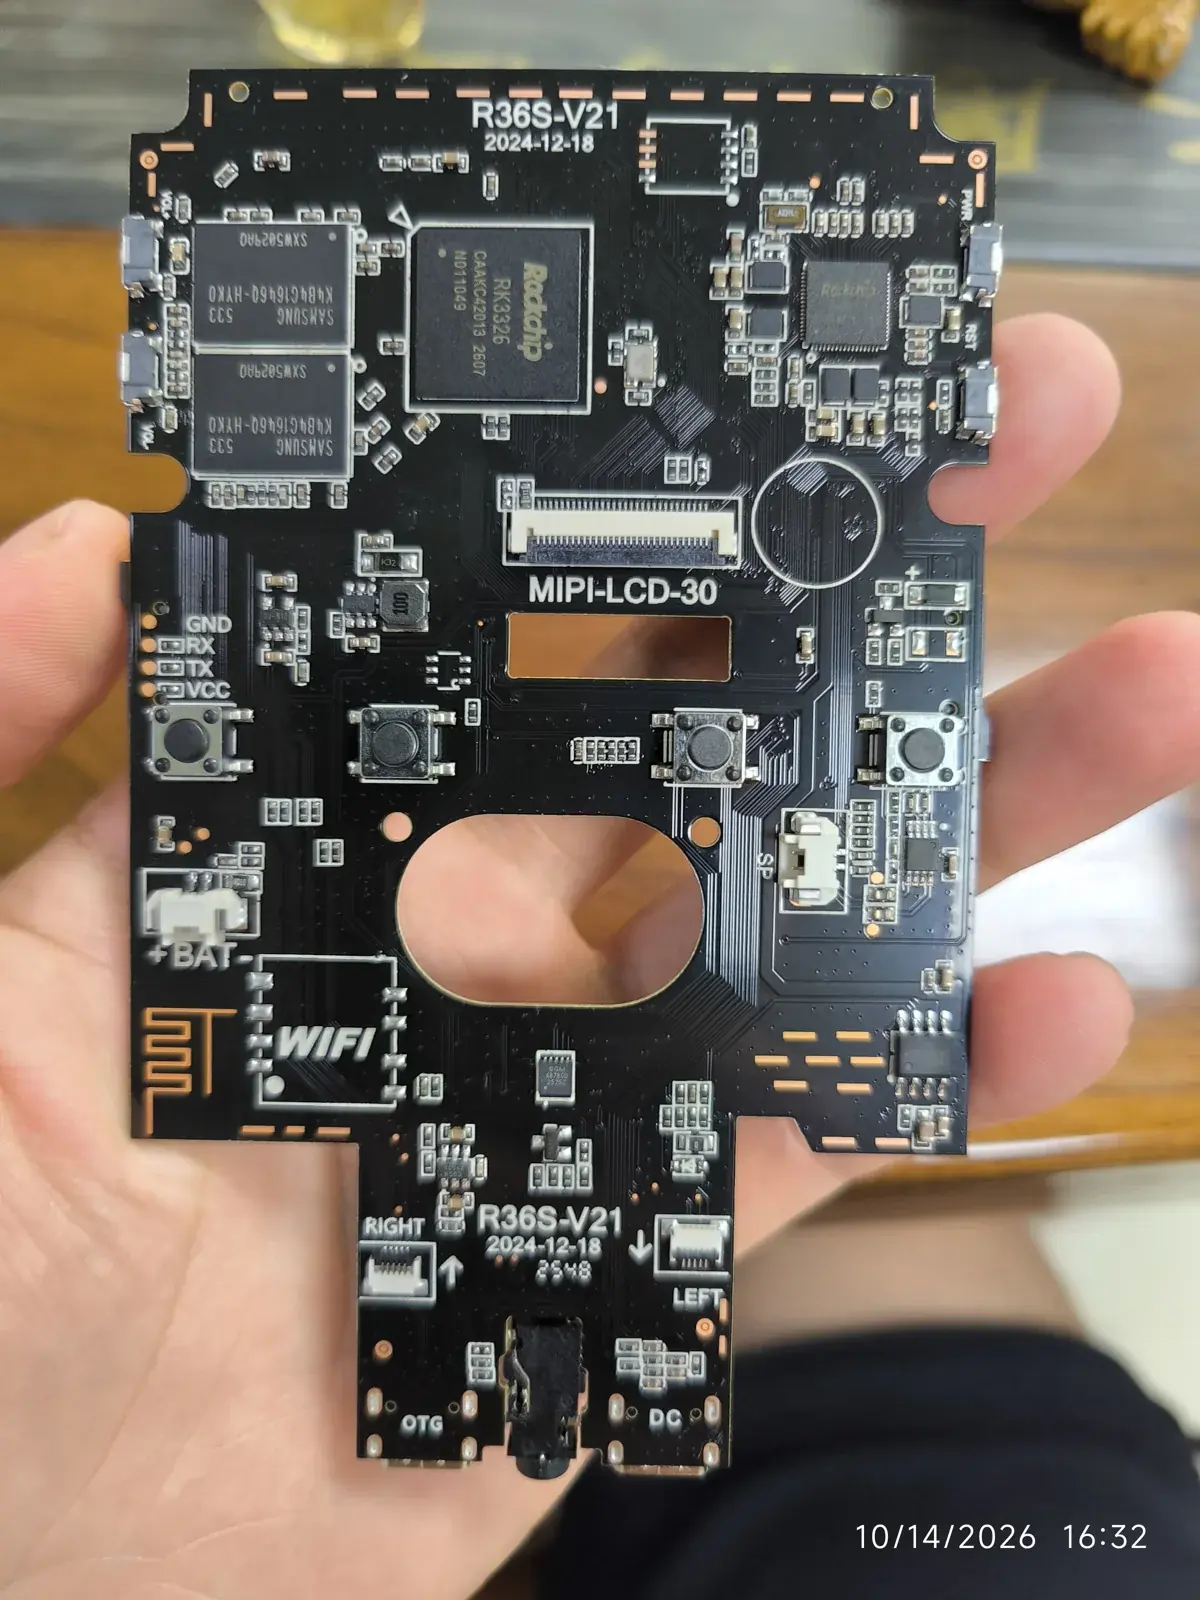
R36S / r36s.space
运营 r36s.space 独立站,写主板、系统、SD 卡和存档问题的实测指南。
 04↗
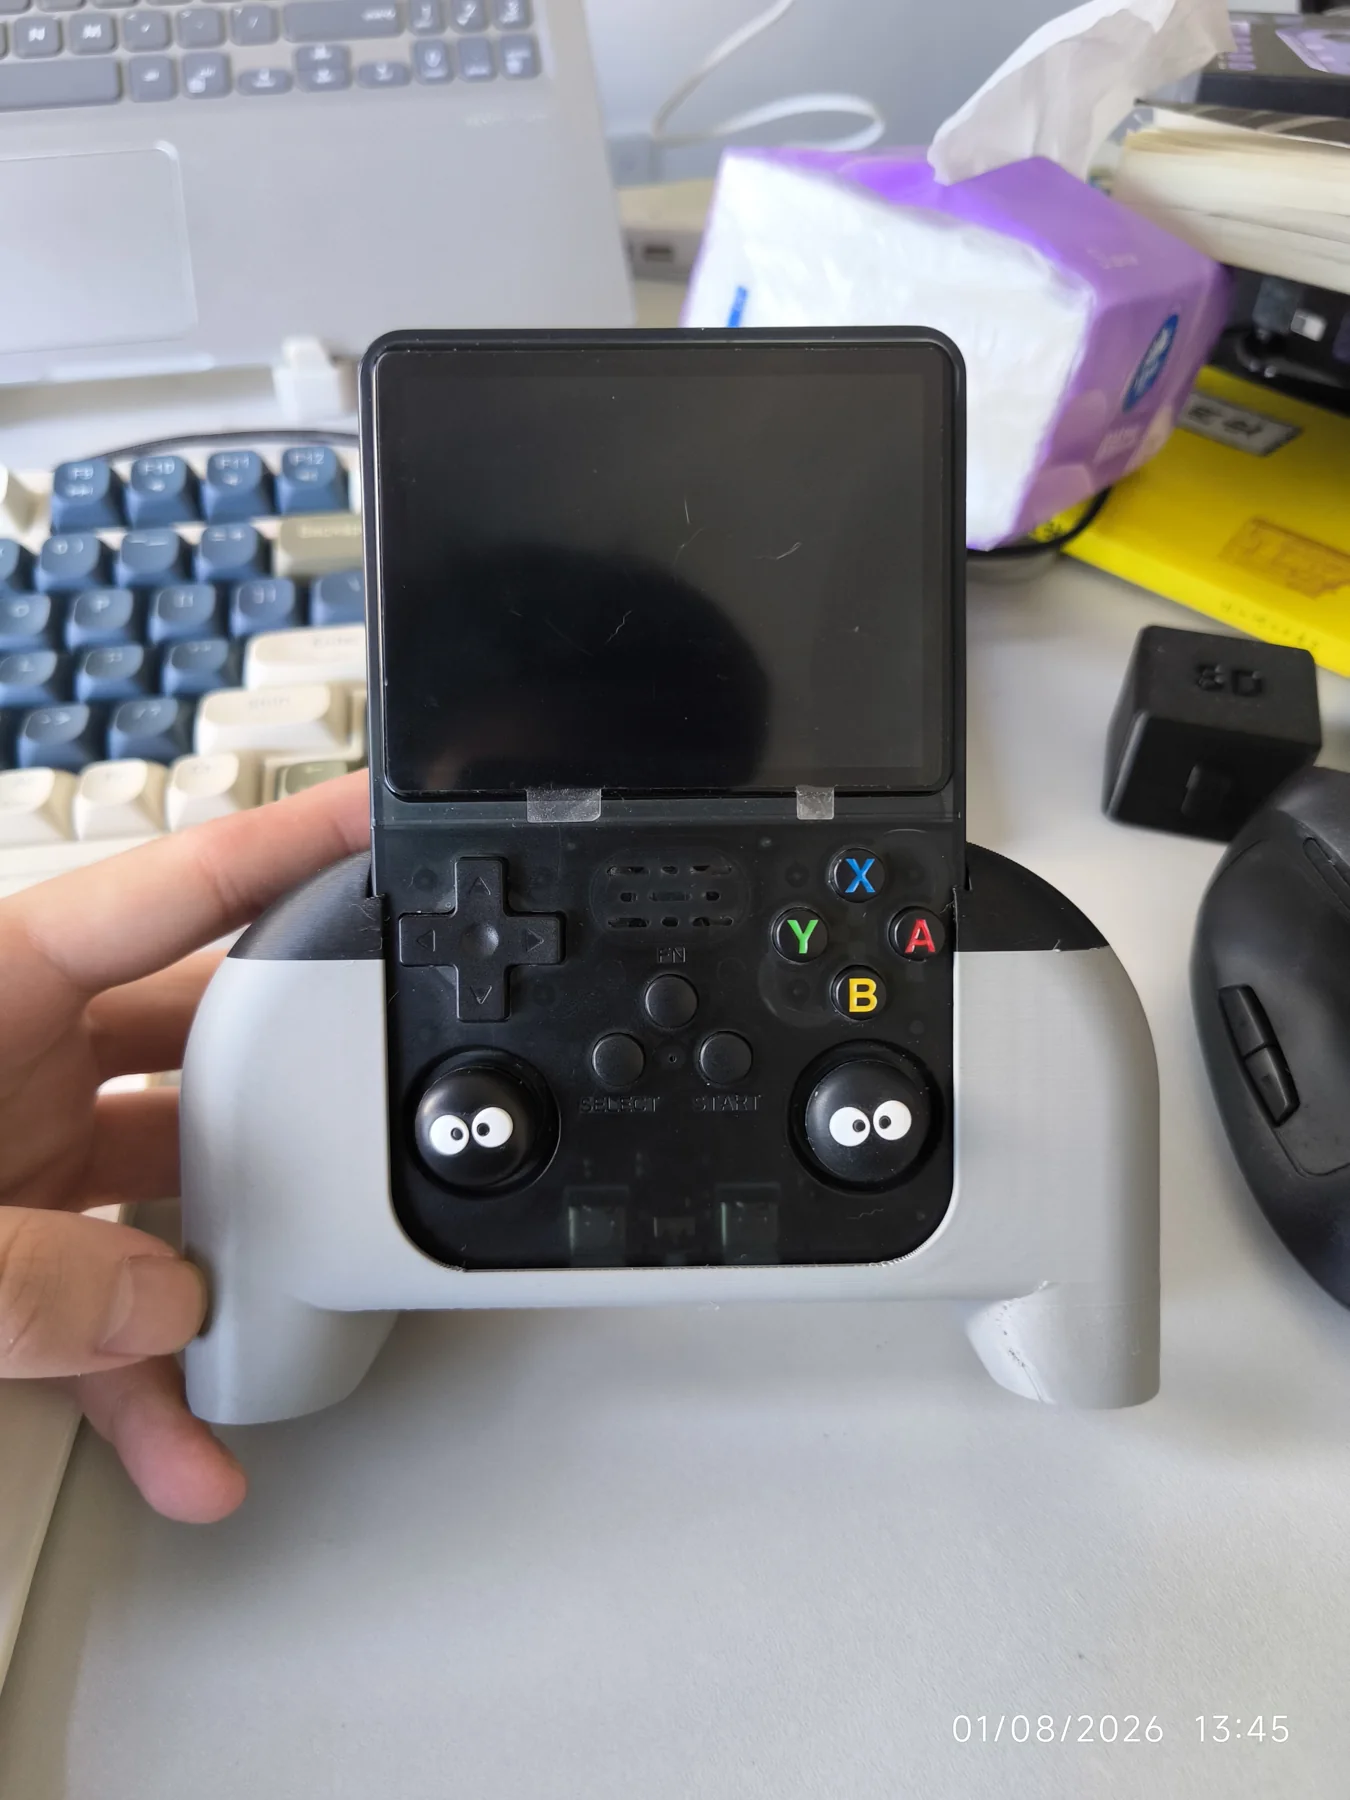
掌机改造
从 R36S 到 RG353V:换系统、改分区、装外设、3D 打印握把,把两台掌机折腾成顺手的小 Linux 机器。
 05↗
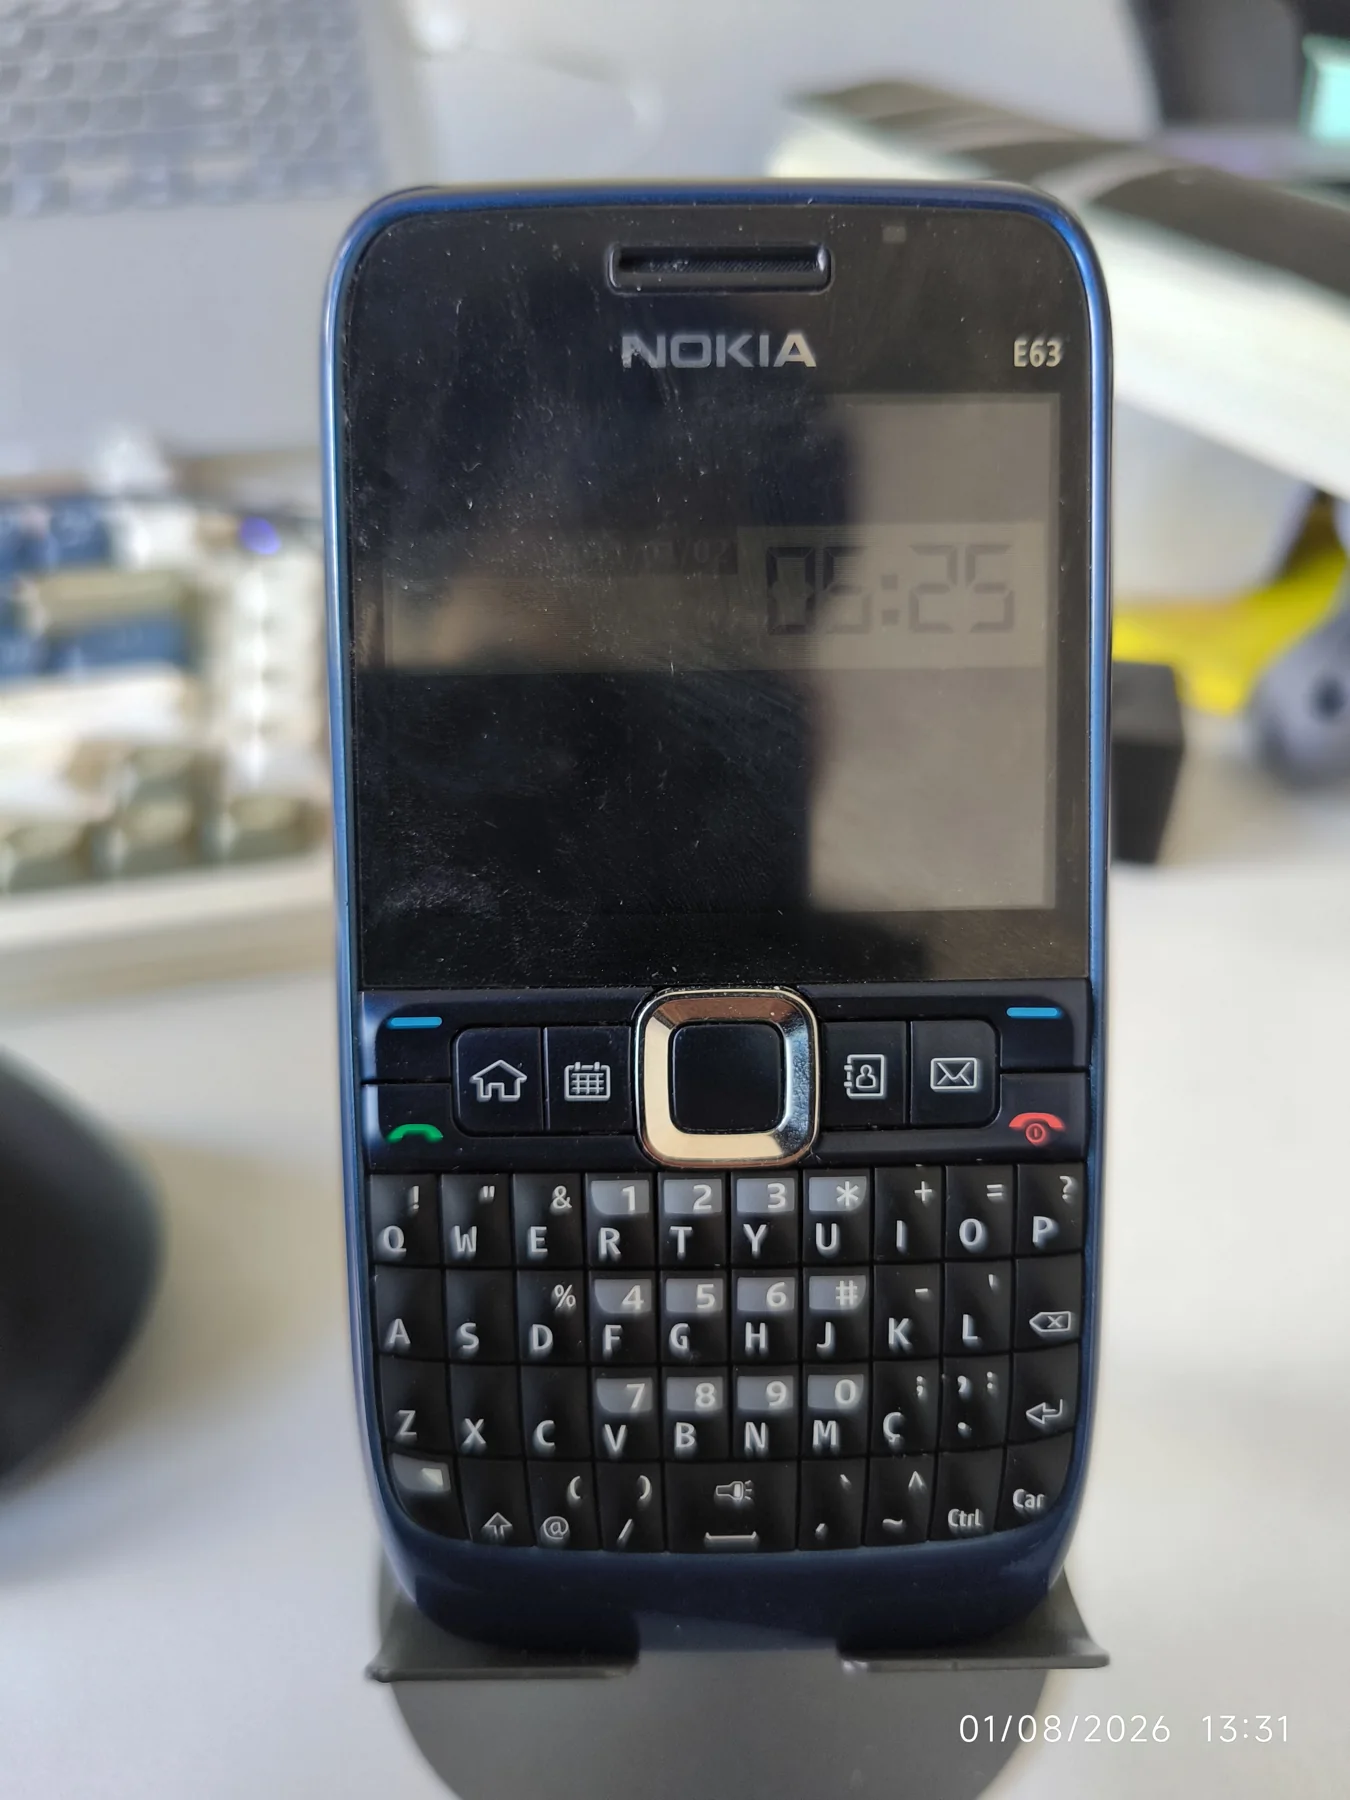
经典设备
诺基亚 E63 和 E72i 重新回到日常:用来看电视、听歌、接蓝牙耳机——十几年前的机器今天依然好用。
 06↗
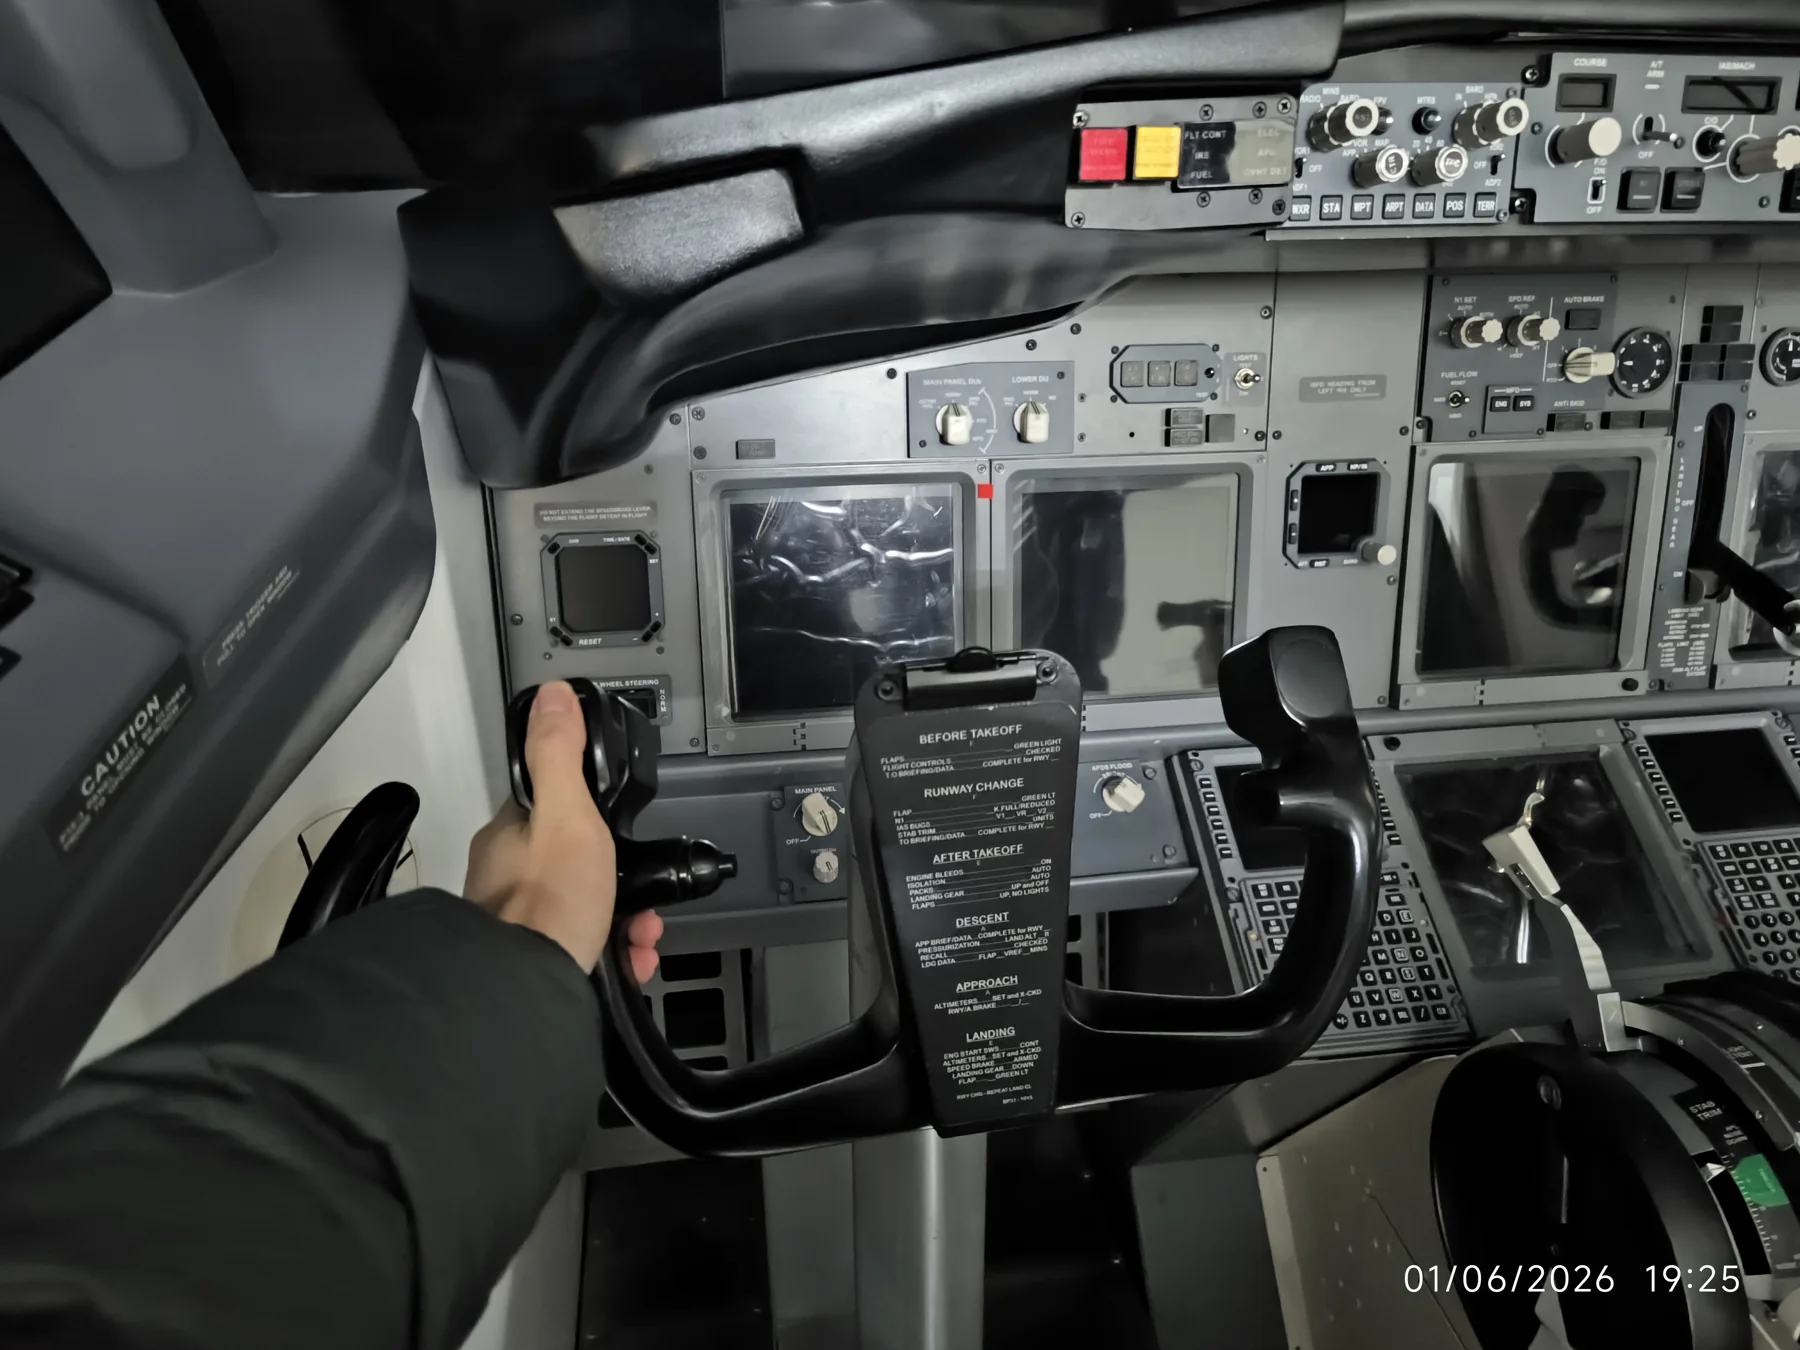
飞行模拟
坐进 1:1 的飞行模拟座舱,按检查单走一遍;也收集航母模型和 COMAC 周边,让「飞」这件事留在手边。
BotverseX
BotverseX 是我正在打造的具身智能工作台:连接、遥操作、录制、训练和部署回到同一条机器人开发工作流。
AGIBOT G2 / 灵犀 X2
给 AGIBOT G2 写的本地控制台:桌面端是 3D 骨架加关节面板,头显端把 5 路相机钉在空间里,手柄直接带手臂。
JARVIS / Reachy Mini
把本地 JARVIS 助手、XTTS 语音合成和 Reachy Mini 的相机与动作控制接到一起。
 10↗
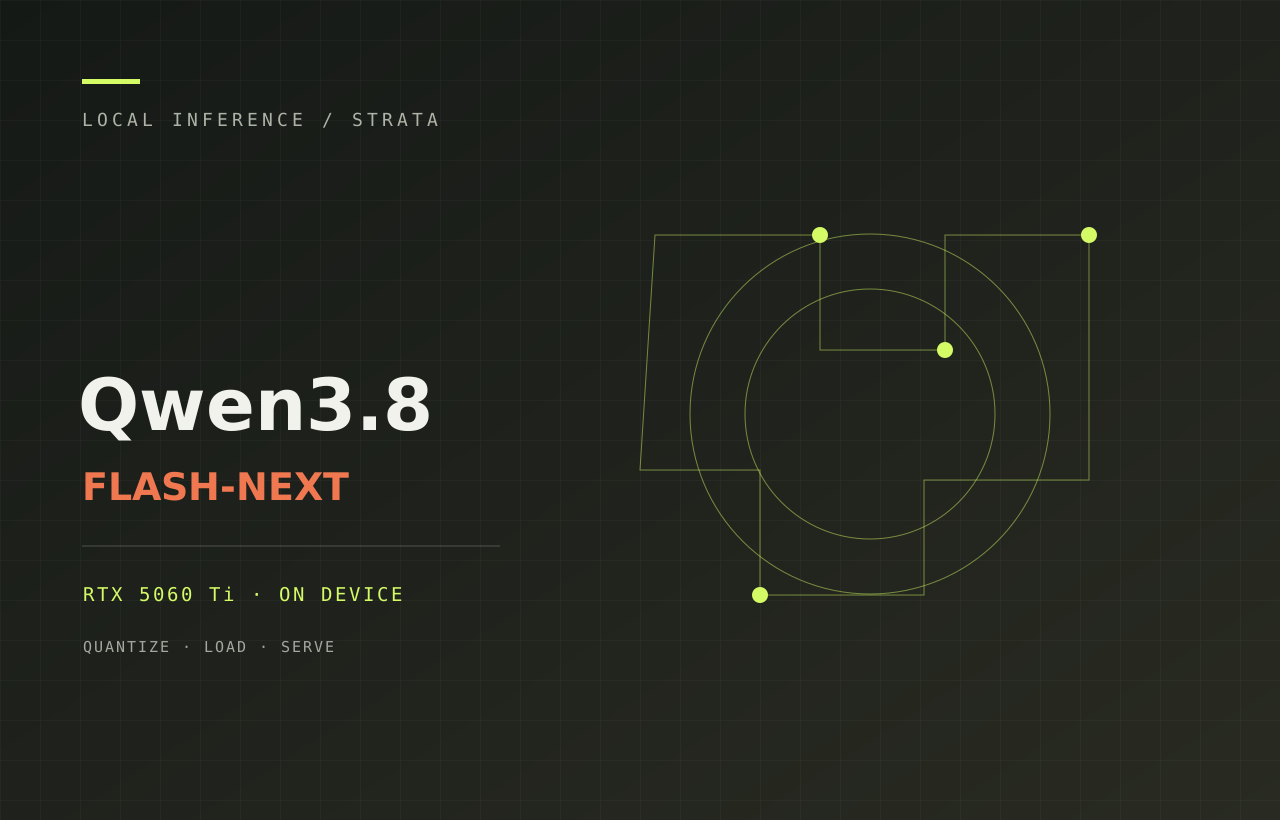
Strata / Qwen3.8-Flash-Next
RTX 5060 Ti 上跑 125B 的 Qwen3.8-Flash-Next:16GB 显存、64K 上下文,实测解码 74–110 tok/s。
实验室之外,还是现场。
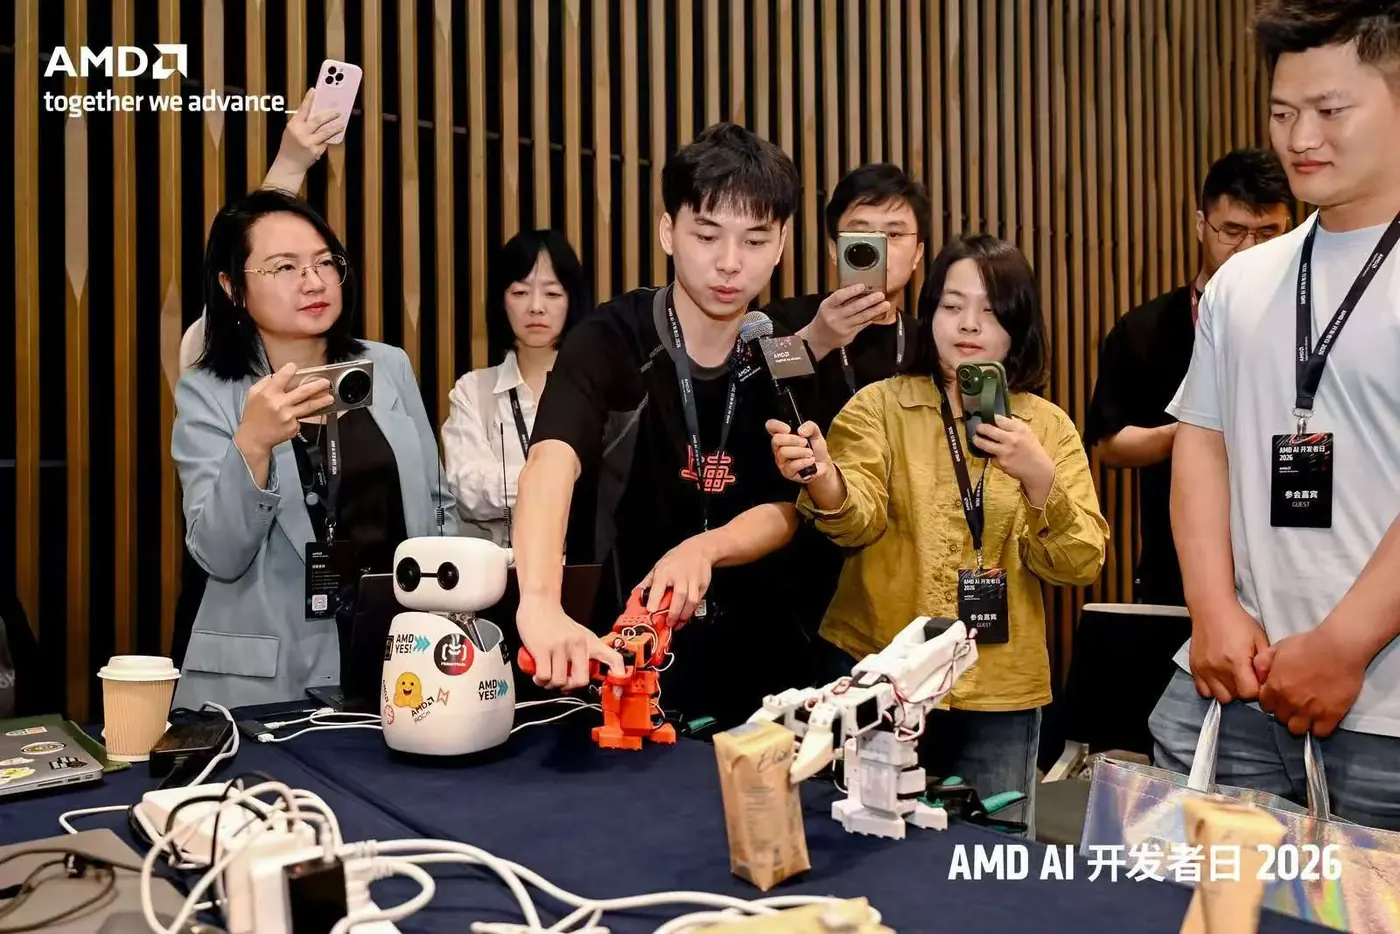 01 / BUILD IN PUBLIC
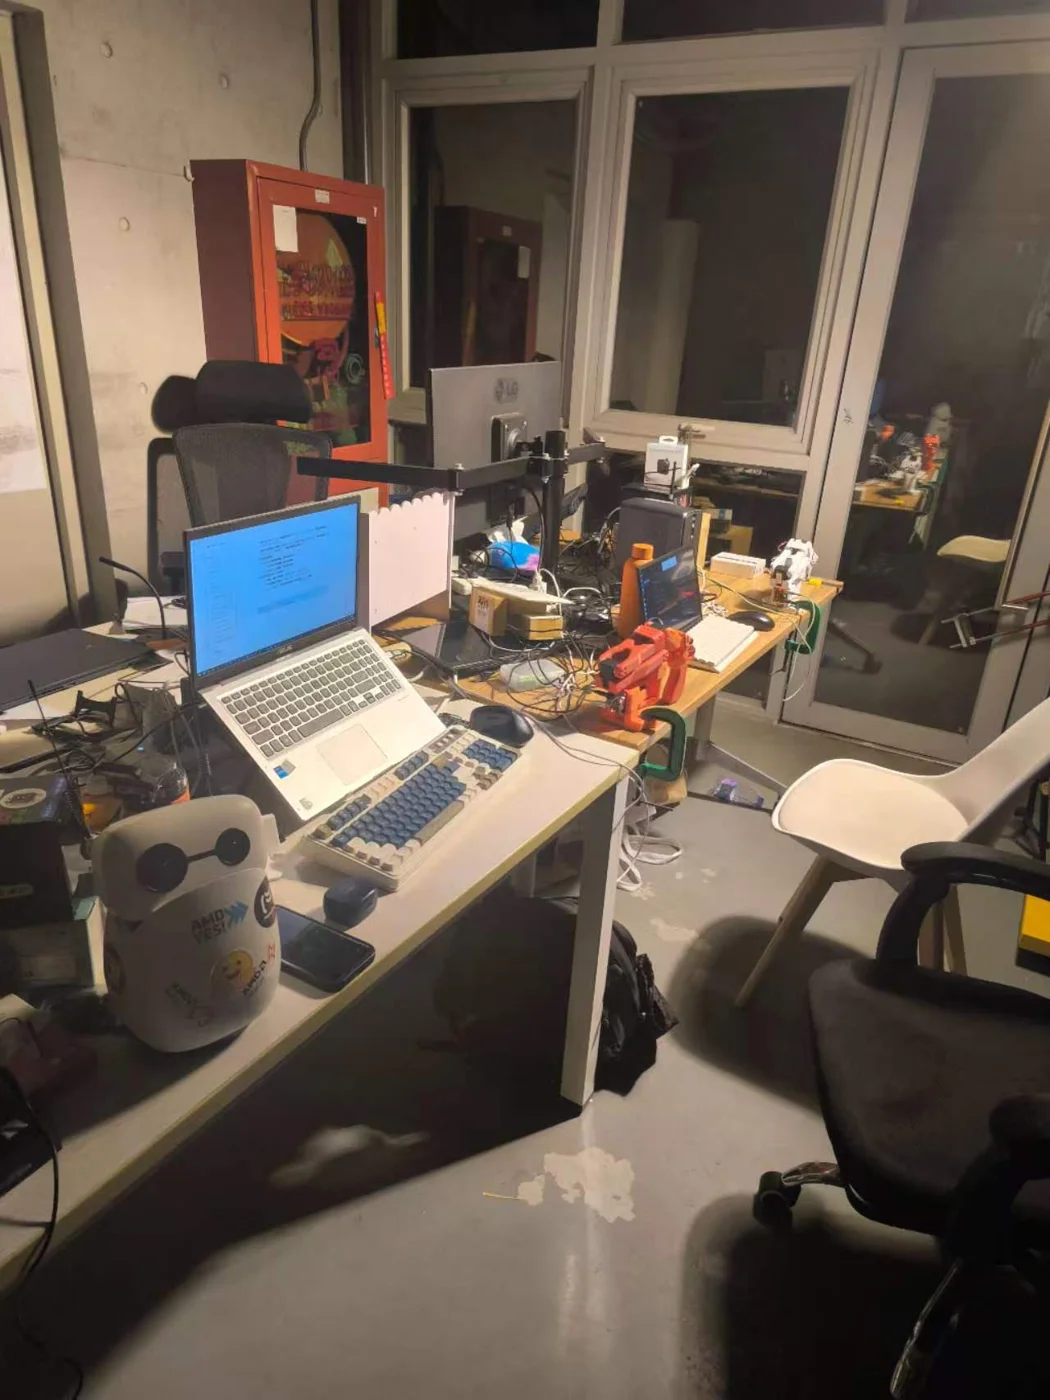 02 / AT THE WORKBENCH
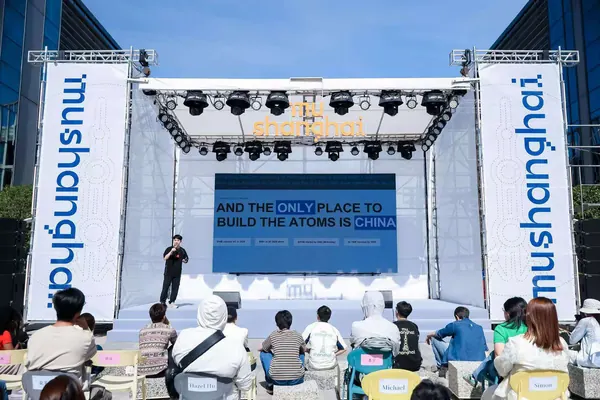
把机器人,MU SHANGHAI · CORE ORGANIZER
带到现场。
MU SHENZHEN · NOV 2026
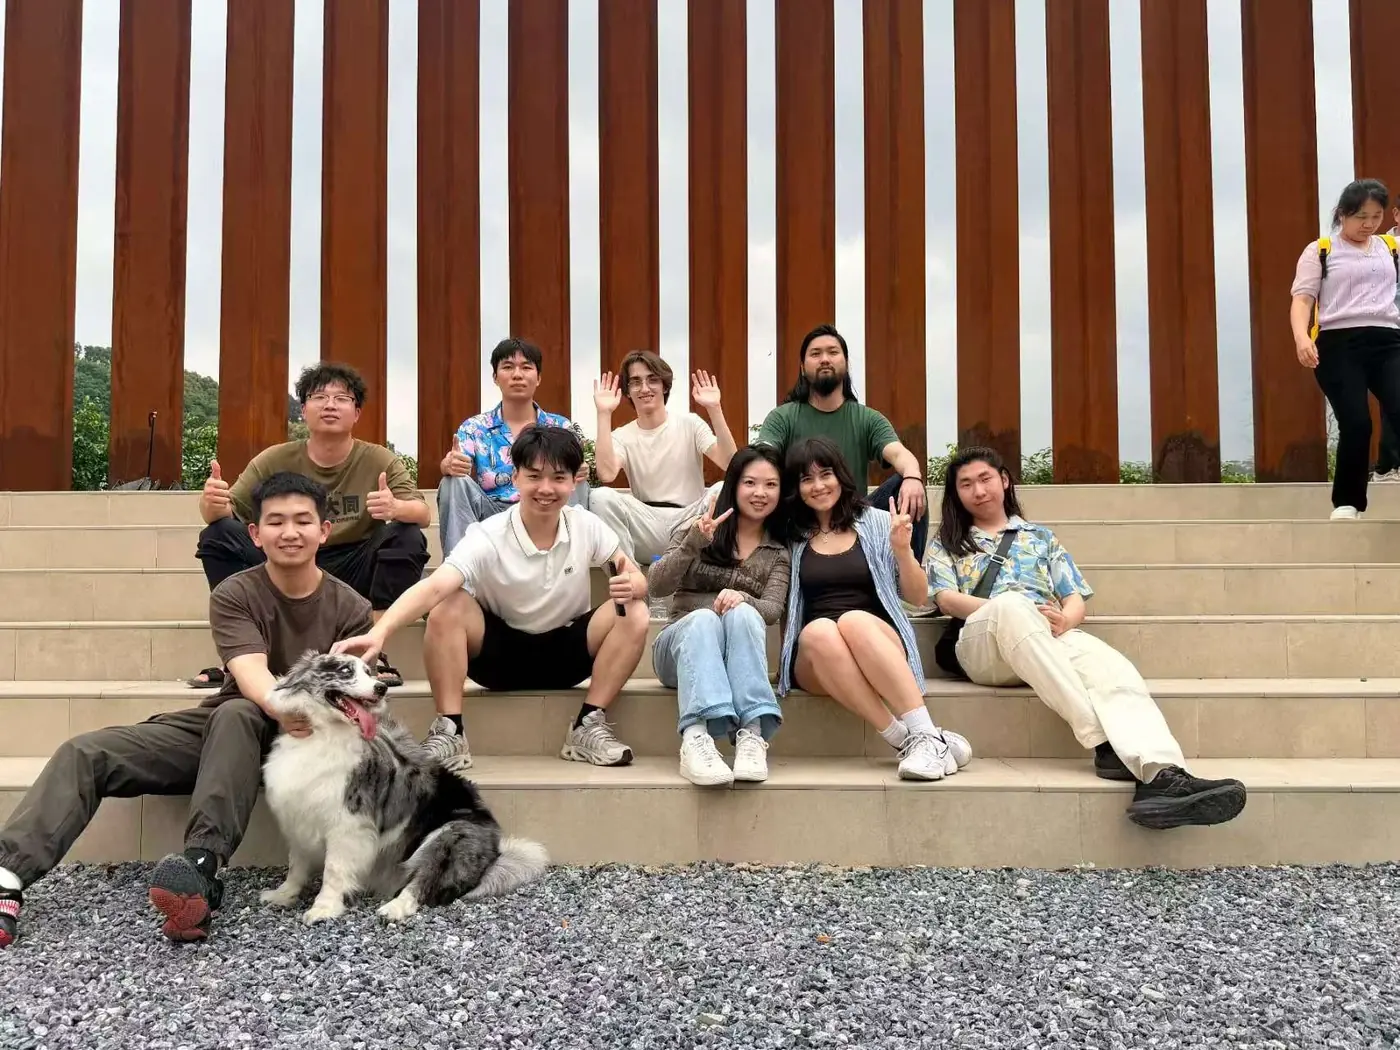 03 / MAKER COMMUNITY
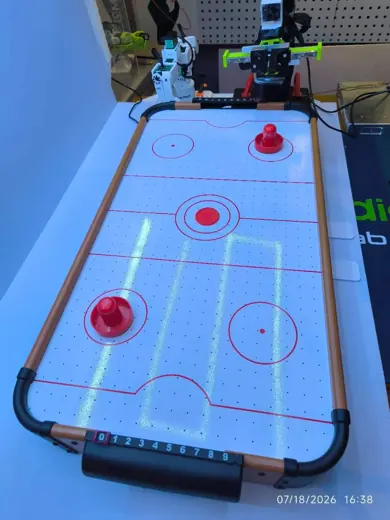
和创客一起,把硬件
从屏幕带到现场。
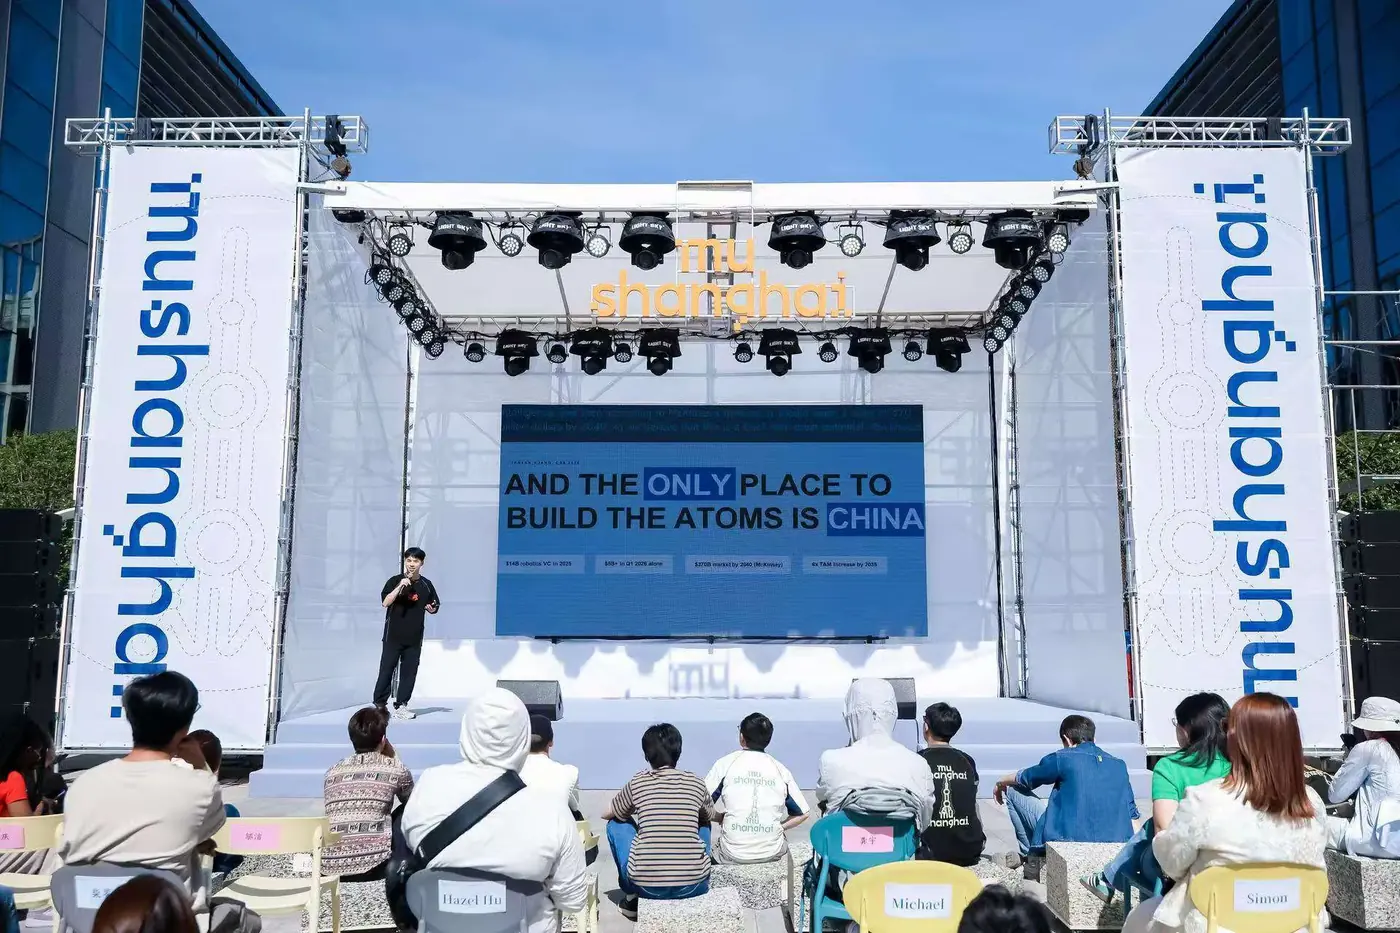
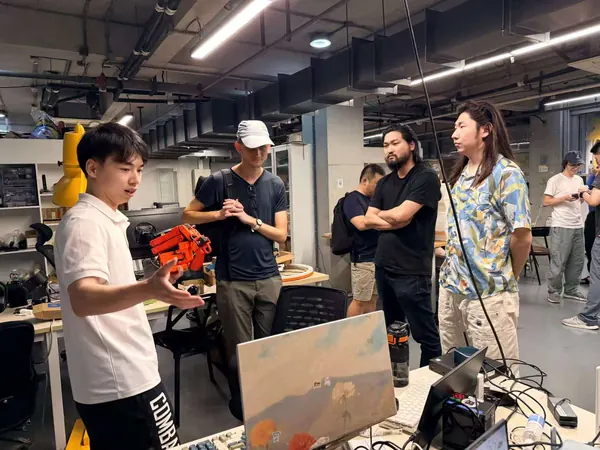
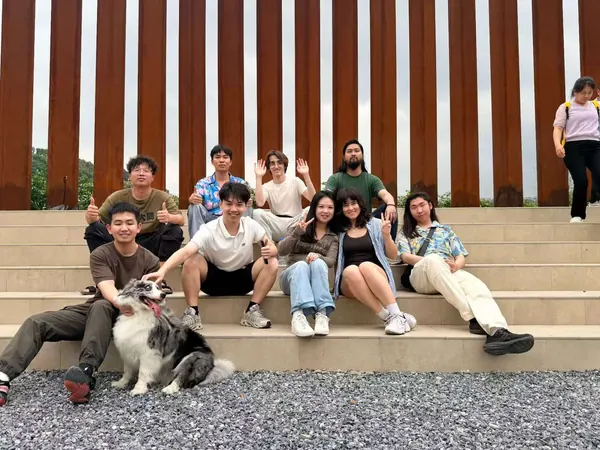
muShanghai Robotics Week
核心组织团队;主持 AI 编程与硬件入门工作坊,参与机器人硬件活动。
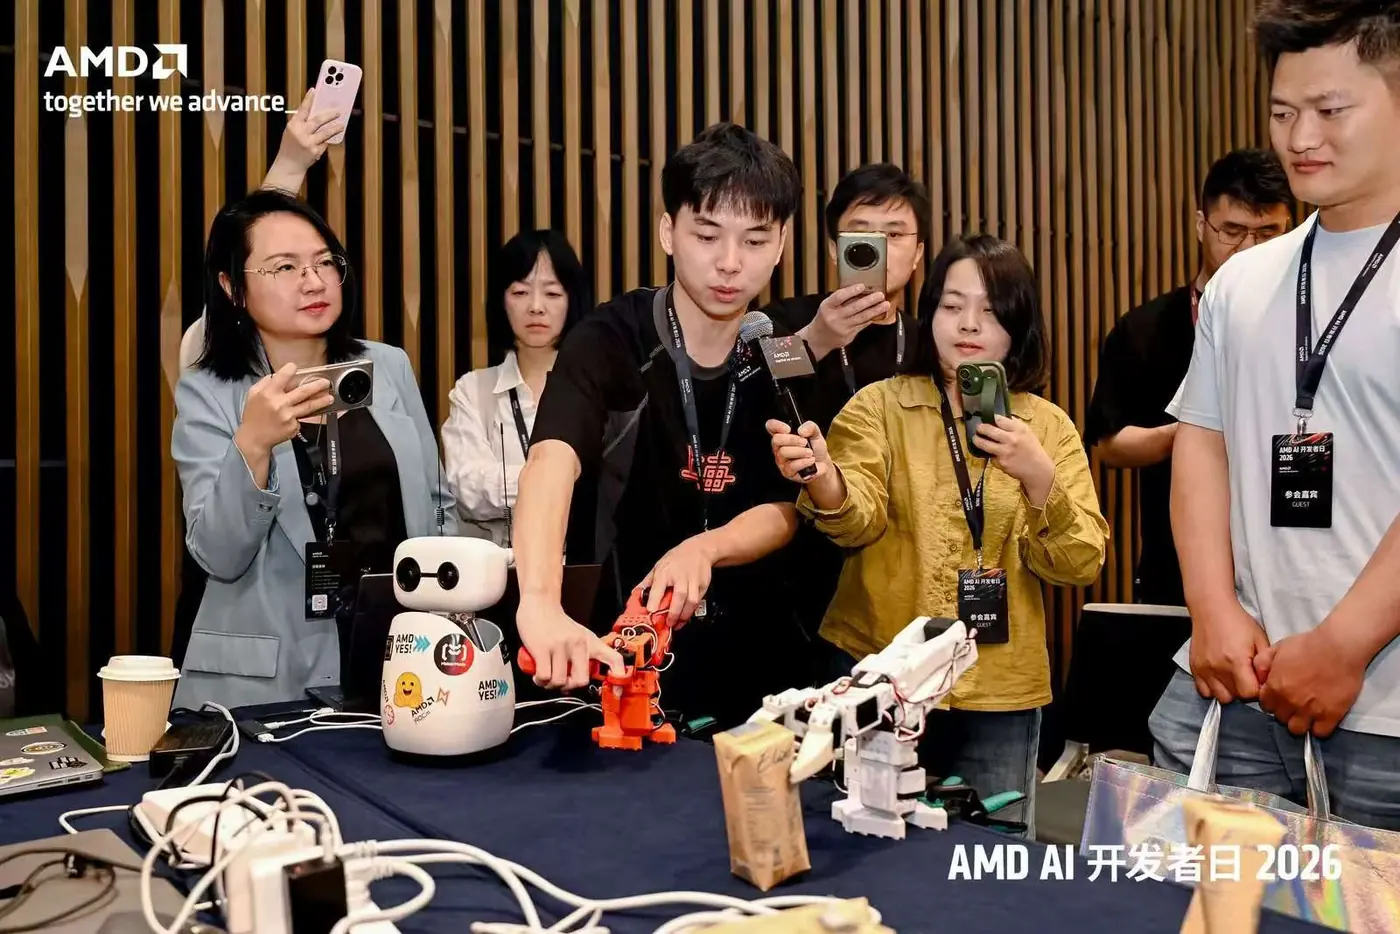
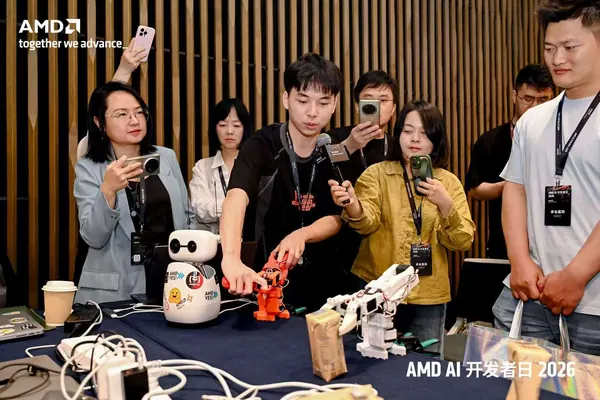
Robot demos, in person
用真实设备和开发者讨论机器人产品与硬件交互。
筹备中 / muShenzhen Robotics Week · 2026 年 11 月
INTENTION↗