 01↗
贾维斯音色实验
在 RTX 5060 Ti 上用 IndexTTS-2.5 做零样本音色克隆。贾维斯说英文,MOSS 说中文;6 段新样音、6 条参考音,还有一个会显示服务状态的在线试用。
IndexTTS-2.5音色克隆RTX 5060 Ti
从真实机器人,到 Agent 工具、产品实验和不太安分的小项目。
一个可以搜索和继续往下翻的工作现场。
01↗在 RTX 5060 Ti 上用 IndexTTS-2.5 做零样本音色克隆。贾维斯说英文,MOSS 说中文;6 段新样音、6 条参考音,还有一个会显示服务状态的在线试用。
把示范采集、模型推理和机械臂执行连起来。在 B601 上观察抓取、搬运与叠放的真实过程。
把公开数据集里 G1 的后空翻迁移到 T800 人形机器人上:按 1.227 倍腿长比例重定向、逐帧 IK 修正关节角,再用 MuJoCo 运动学回放渲染 50 fps 成片。RL 自主翻墙那条线训练失败。
从下蹲到起跳:用奖励设计,让小型双足机器人在仿真中学习连续弹跳。
把机器人双目相机、遥测、语音与运动控制,放进一个能直接操作的浏览器界面;人在深圳,操控在上海的启元 Q1 人形机器人。
BotverseX 是我正在打造的具身智能工作台:连接、遥操作、录制、训练和部署回到同一条机器人开发工作流。
从创客空间的影像出发,探索重建、相机视角和可浏览的三维现场。
 08↗
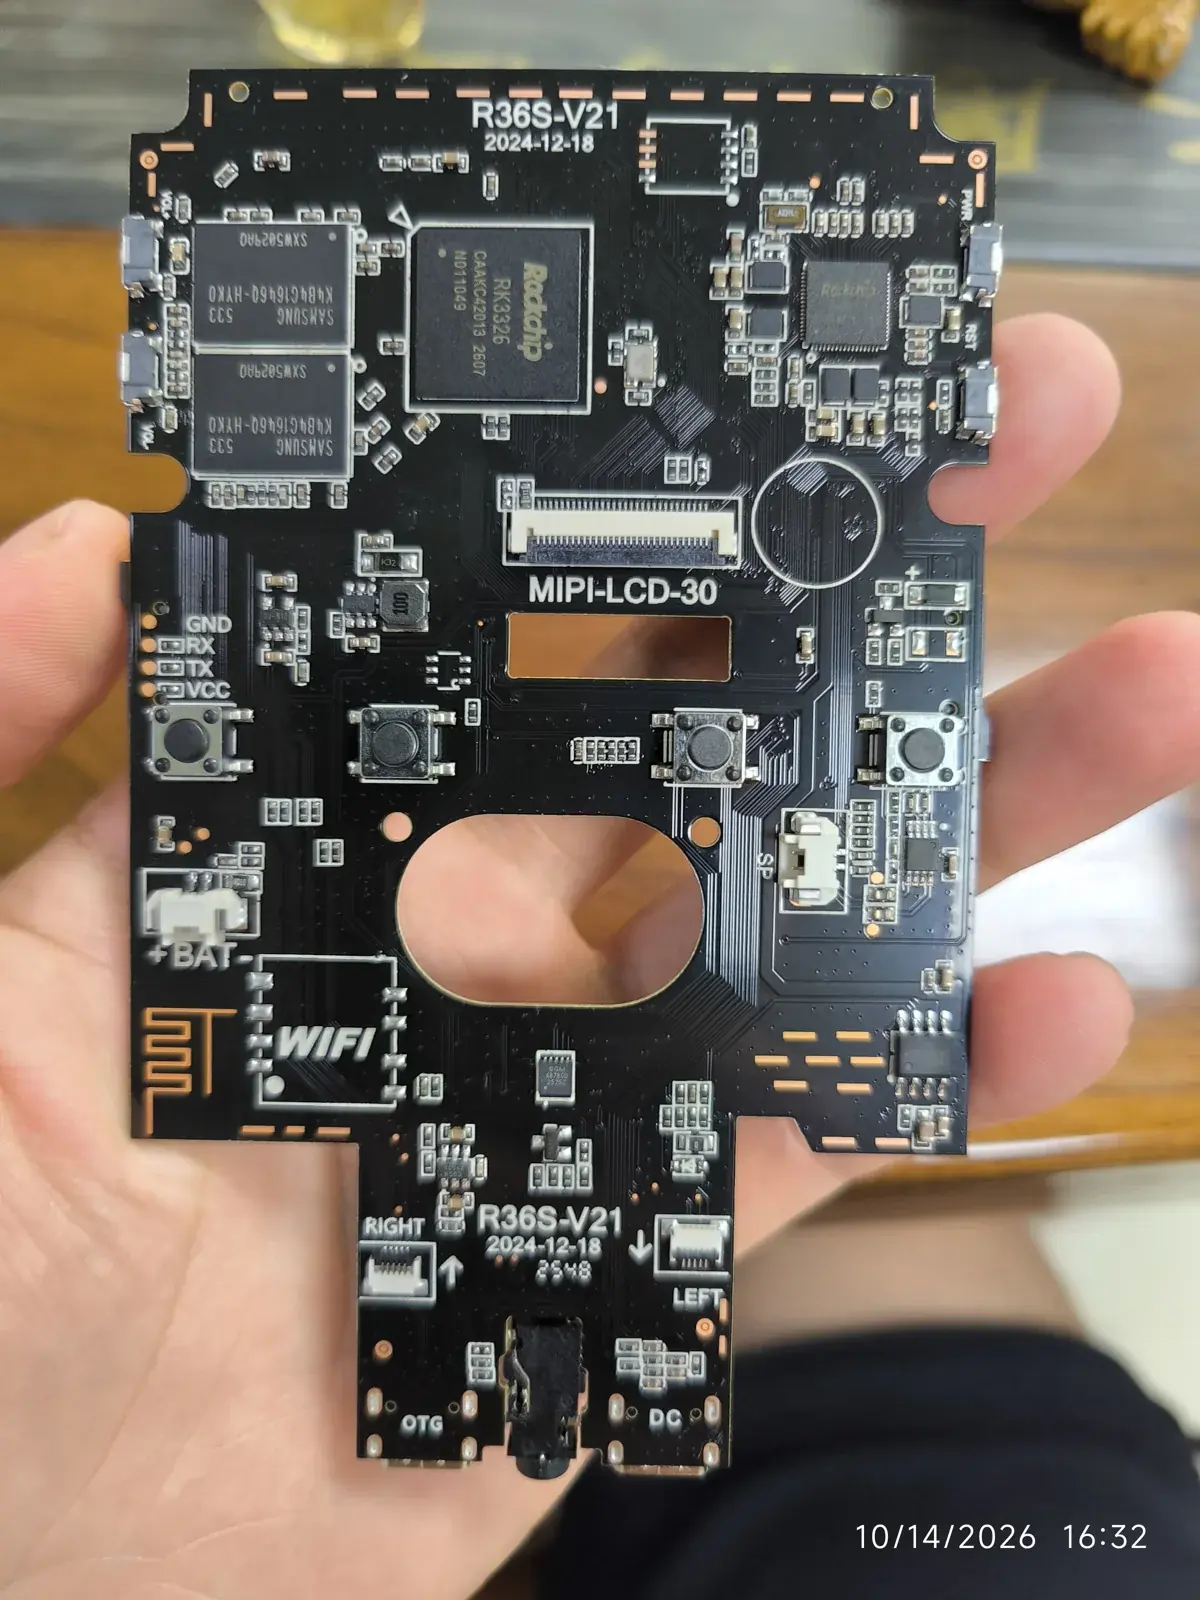
运营 r36s.space 独立站,写主板、系统、SD 卡和存档问题的实测指南。
 09↗
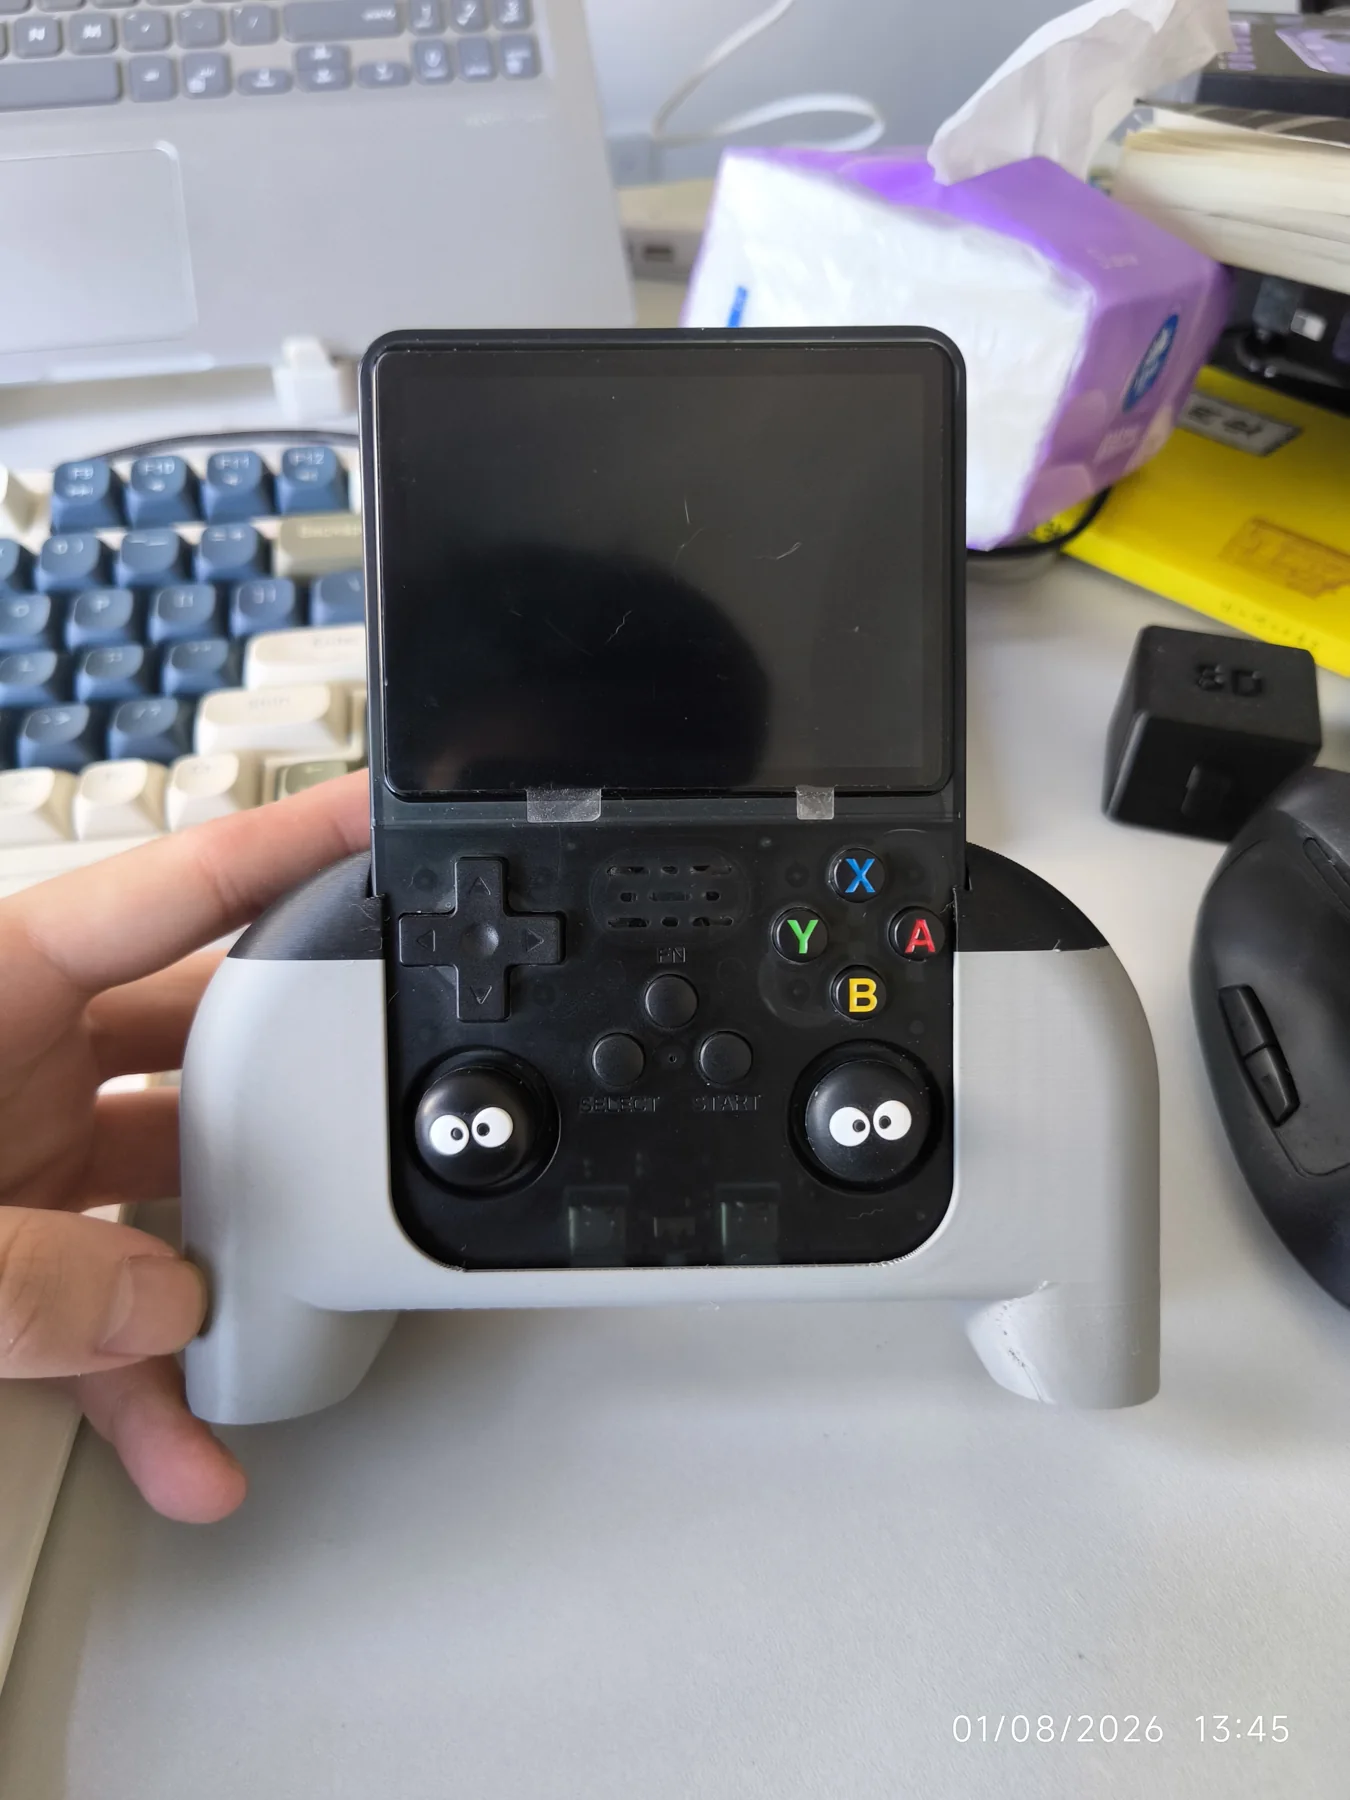
从 R36S 到 RG353V:换系统、改分区、装外设、3D 打印握把,把两台掌机折腾成顺手的小 Linux 机器。
 10↗
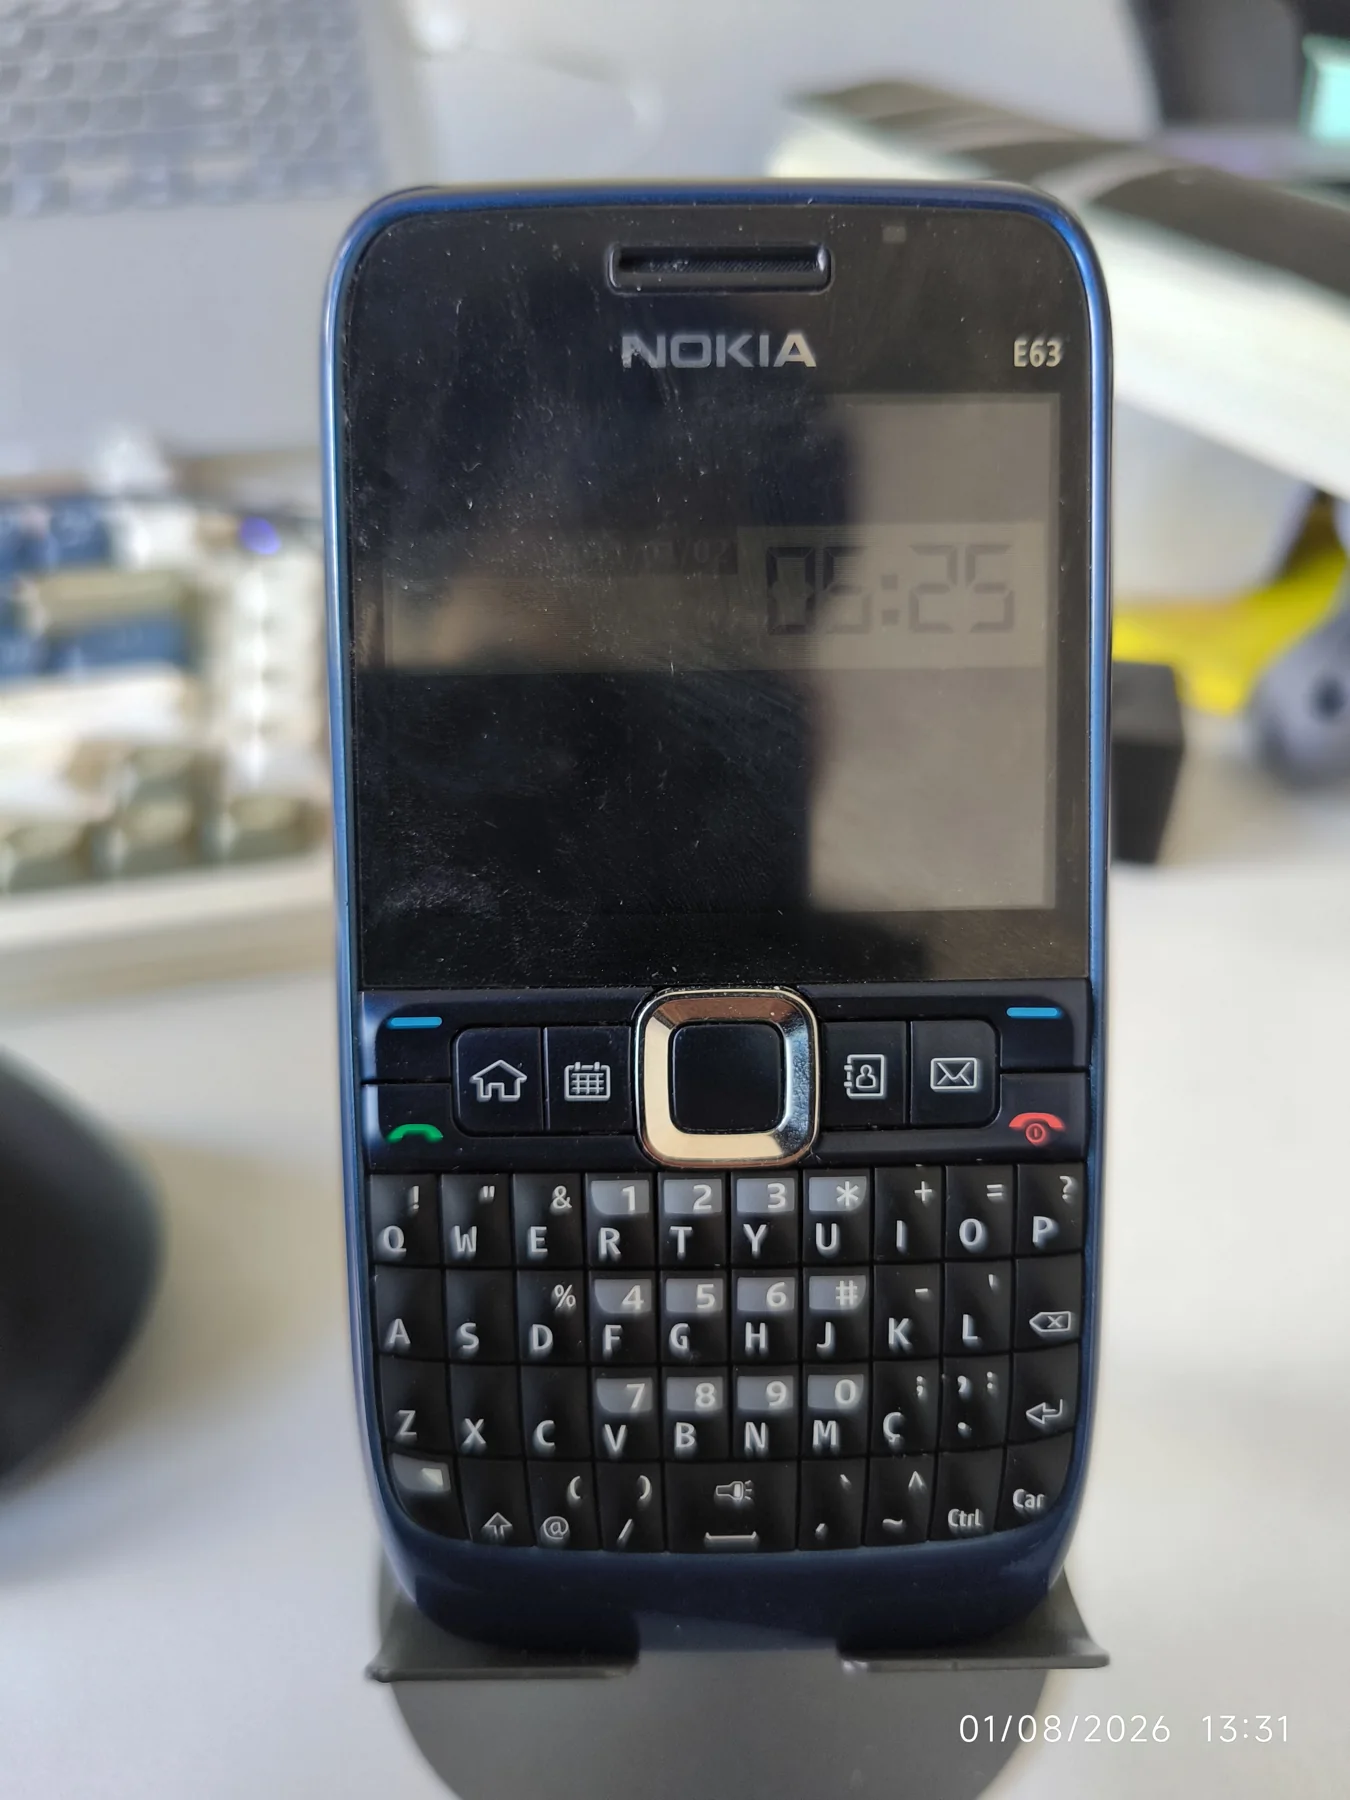
诺基亚 E63 和 E72i 重新回到日常:用来看电视、听歌、接蓝牙耳机——十几年前的机器今天依然好用。
 11↗
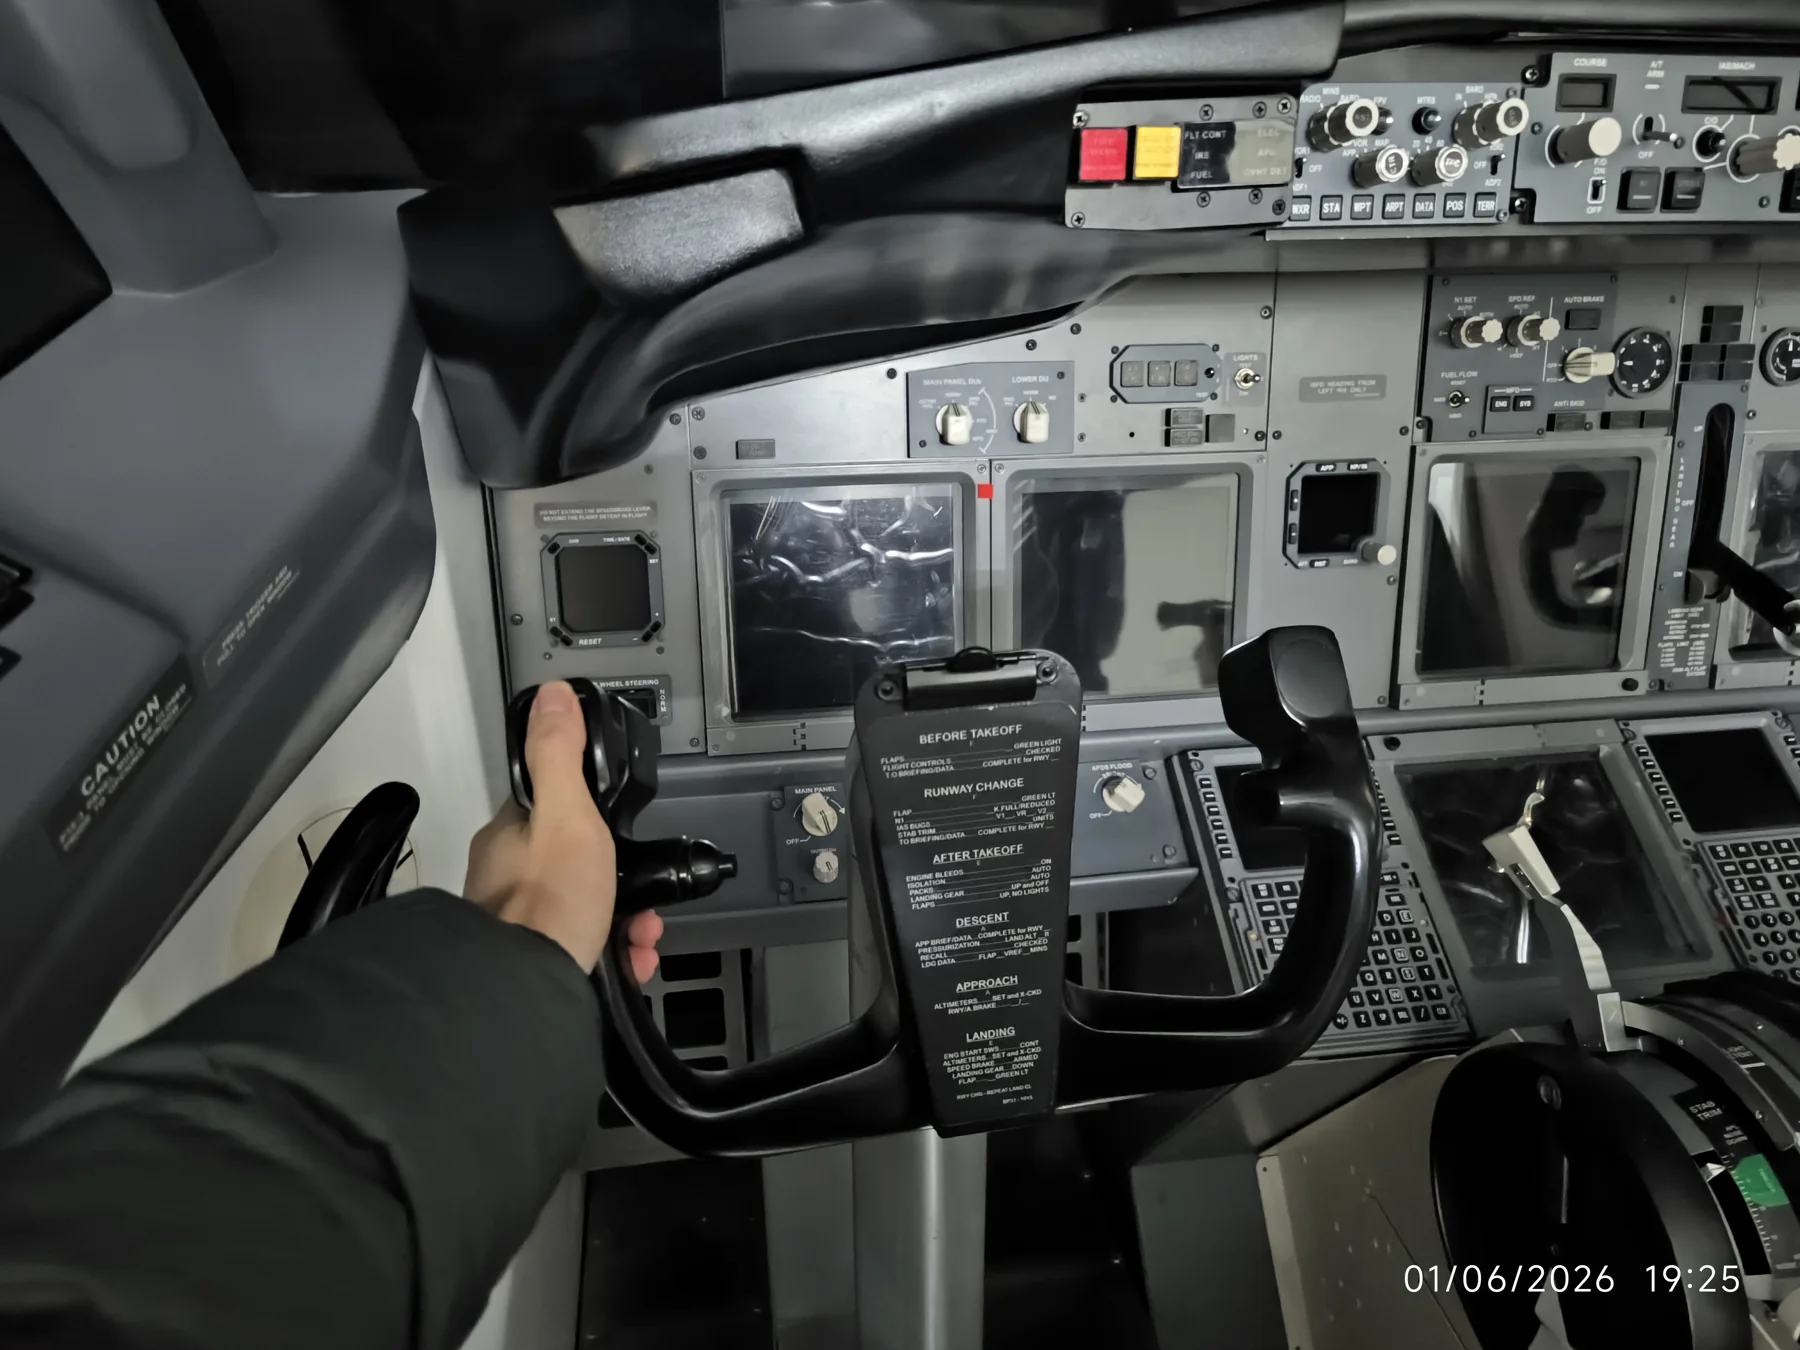
坐进 1:1 的飞行模拟座舱,按检查单走一遍;也收集航母模型和 COMAC 周边,让「飞」这件事留在手边。
把本地 JARVIS 助手、XTTS 语音合成和 Reachy Mini 的相机与动作控制接到一起。
 13↗
RTX 5060 Ti 上跑 125B 的 Qwen3.8-Flash-Next:16GB 显存、64K 上下文,实测解码 74–110 tok/s。
 14↗
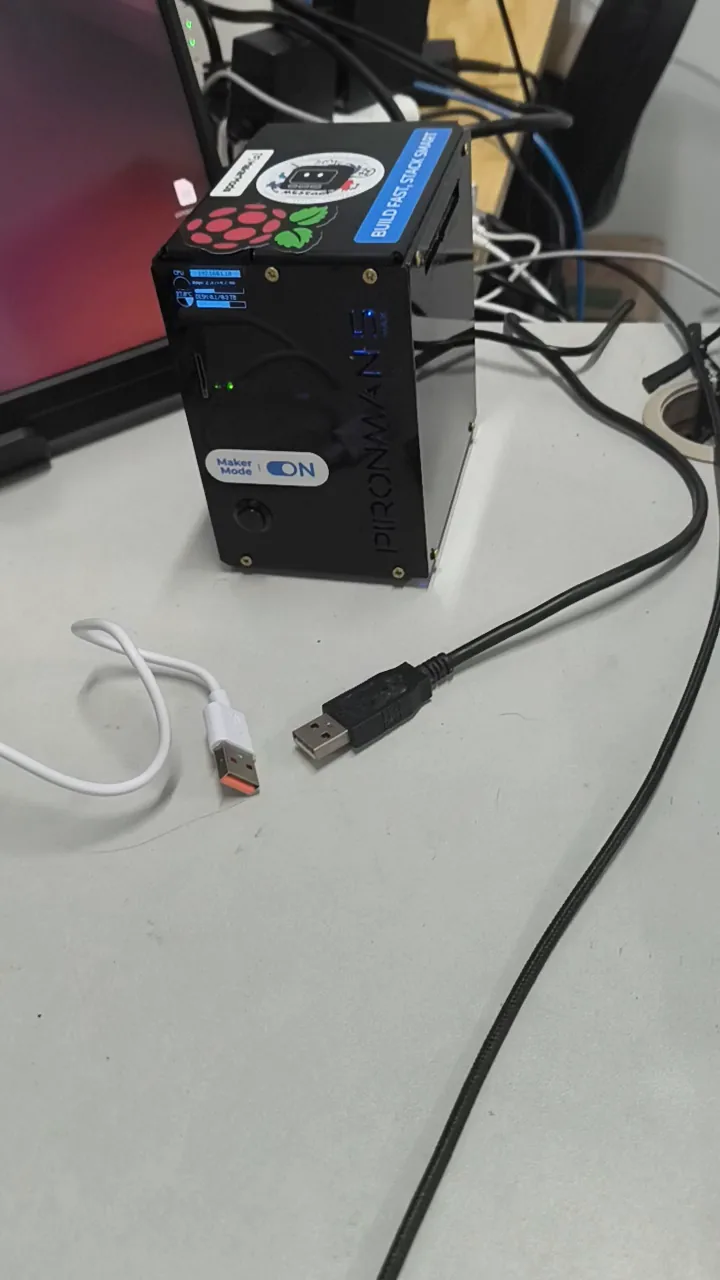
树莓派 5(Ubuntu)插上 LLM-8850 M.2 加速卡,本地跑 Qwen2.5-0.5B 的 AXERA 量化版:同一提示三次实测 18.15–18.42 tok/s,模型自报「created by Anthropic」。
给 AGIBOT G2 写的本地控制台:桌面端是 3D 骨架加关节面板,头显端把 5 路相机钉在空间里,手柄直接带手臂。
把 Arduino UNO Q 的灯阵控制做成可观察、可操作的交互实验。
 17↗
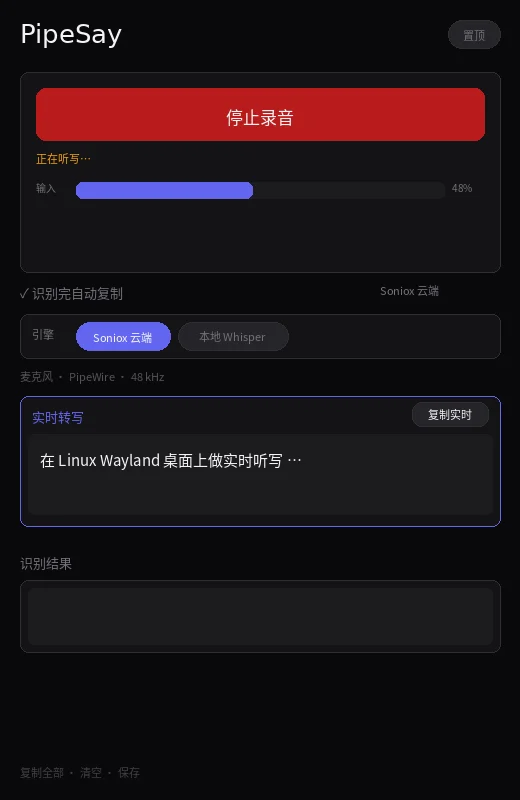
Linux live dictation for Wayland — speak, see text, auto-copy. MIT.
没有找到匹配的项目。试试换个关键词。