← 返回项目档案ROBOTICS / 05 OF 16
具身智能工作台 · ETHANYEANG / SHENZHEN
BotverseX
BotverseX 是我正在打造的具身智能工作台:连接、遥操作、录制、训练和部署回到同一条机器人开发工作流。
MY ROLE / 我负责什么
负责产品方向与业务:定义目标用户和工作流边界,推动连接、遥操作、录制、训练、部署串成一条流程;工程实现由团队完成。
THE PATH / 一条链路走完07 STAGES
从连上机器人,到真机推理。
工作台想把这七步放在同一个界面里。不同机型支持程度不同,部分流程需要 Bridge 或指定驱动。
- 01CONNECT
连接
串口、相机、夹爪、SDK 版本,一条条确认。第一次接不上,八成不是模型的问题。
- 02CALIBRATE
标定
关节零点、相机内外参、夹爪行程。这里省的事,后面每条数据都要返工。
- 03TELEOPERATE
遥操作
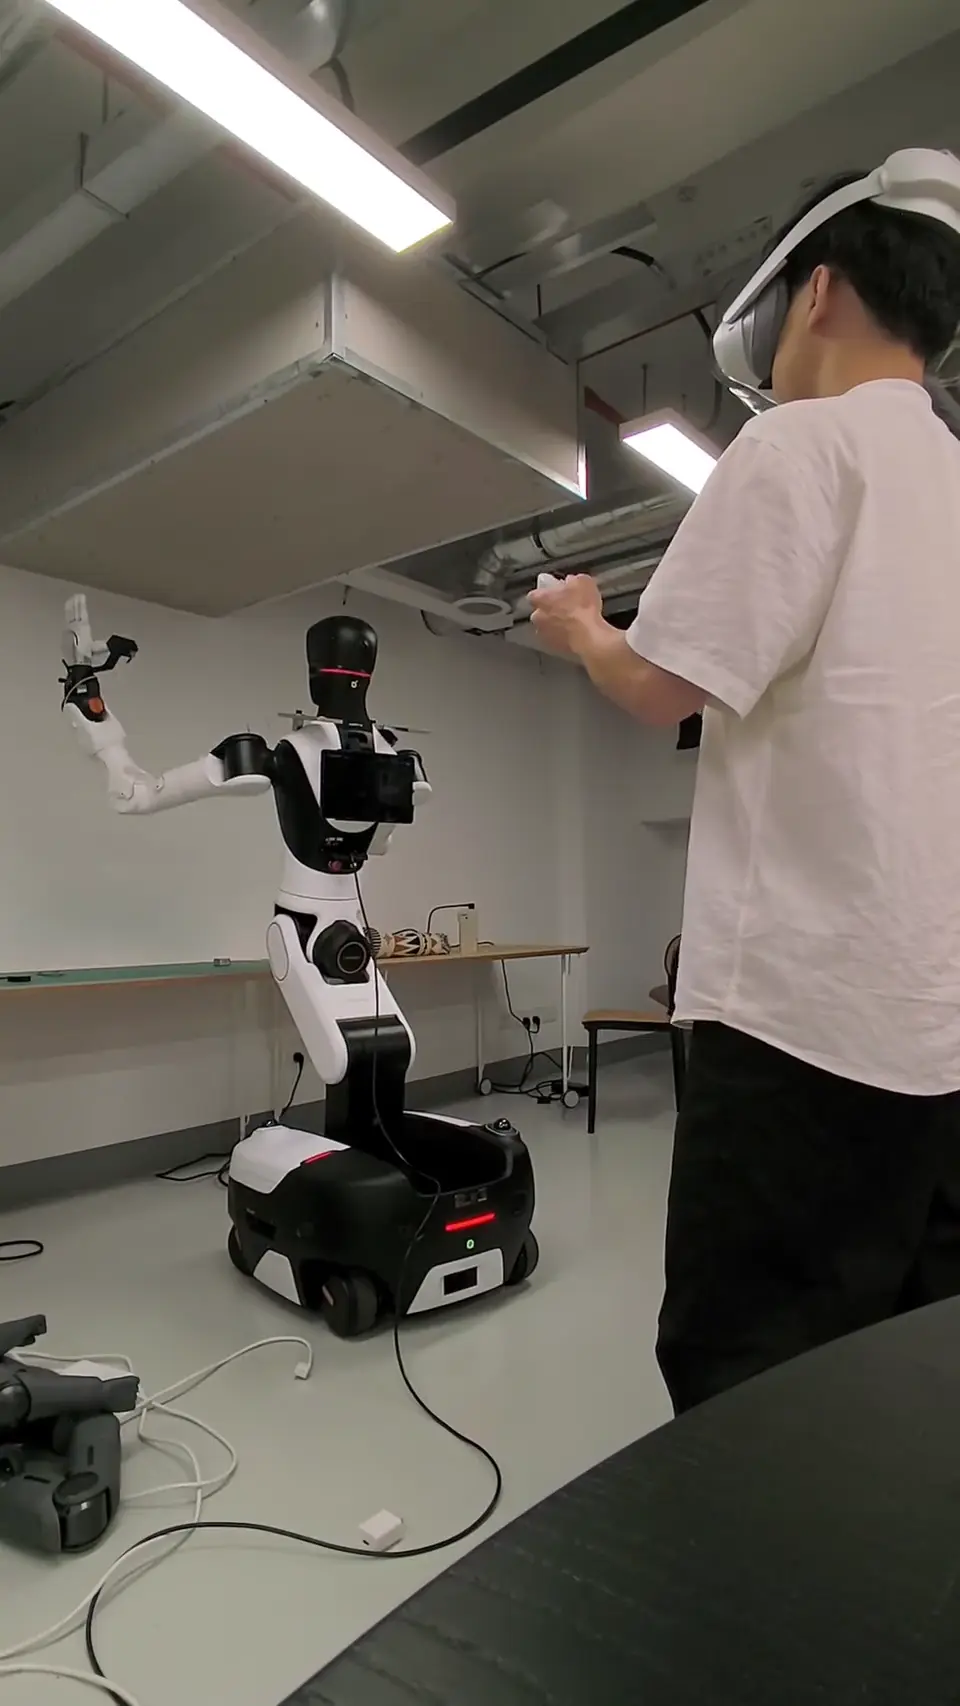
主臂、键盘或 VR,先把动作跑通。手感不对,数据再多也没用。
- 04RECORD
数据采集
按任务录 episode,成功和失败都留,命名和元数据当场写对。
- 05TRAIN
训练
本地或云端跑策略,看 loss 也看回放,别只迷信曲线。
- 06DEPLOY
部署
策略装回机器人,低速、空场地先验证,别急着上真实任务。
- 07INFER
推理
真机跑起来,记录失败场景,回到第一步。
THE PROJECT / 项目介绍
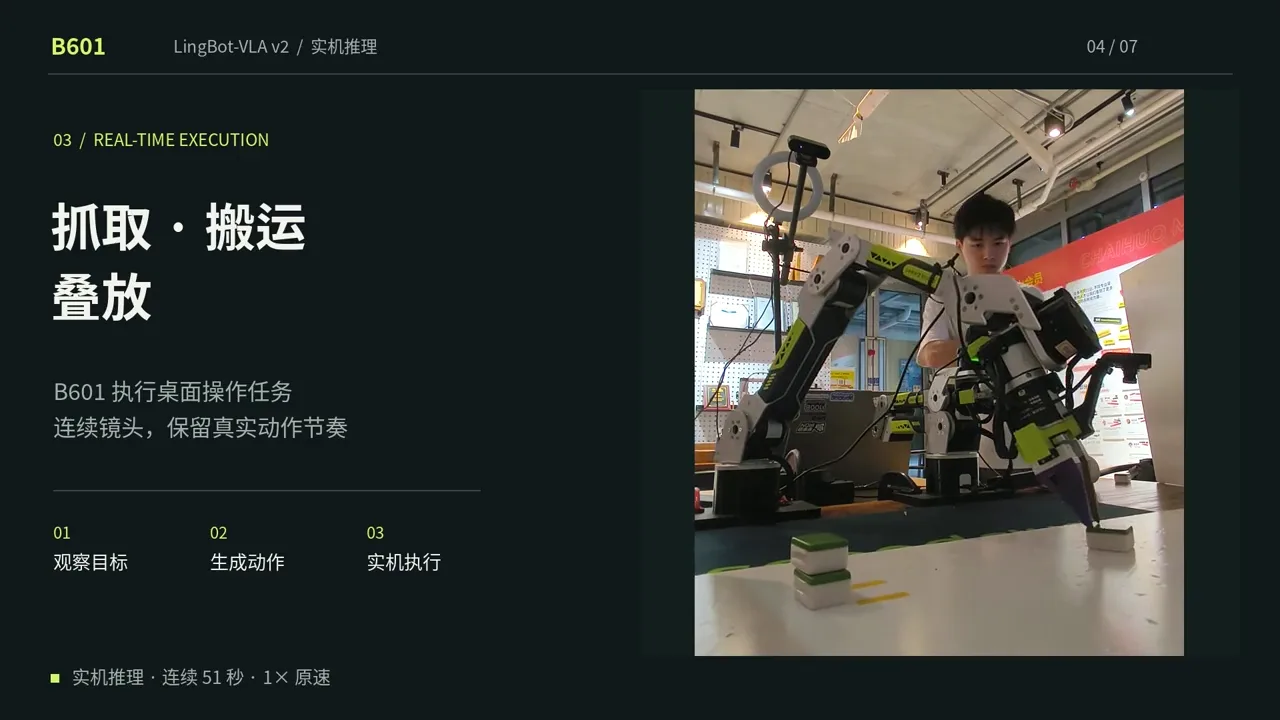
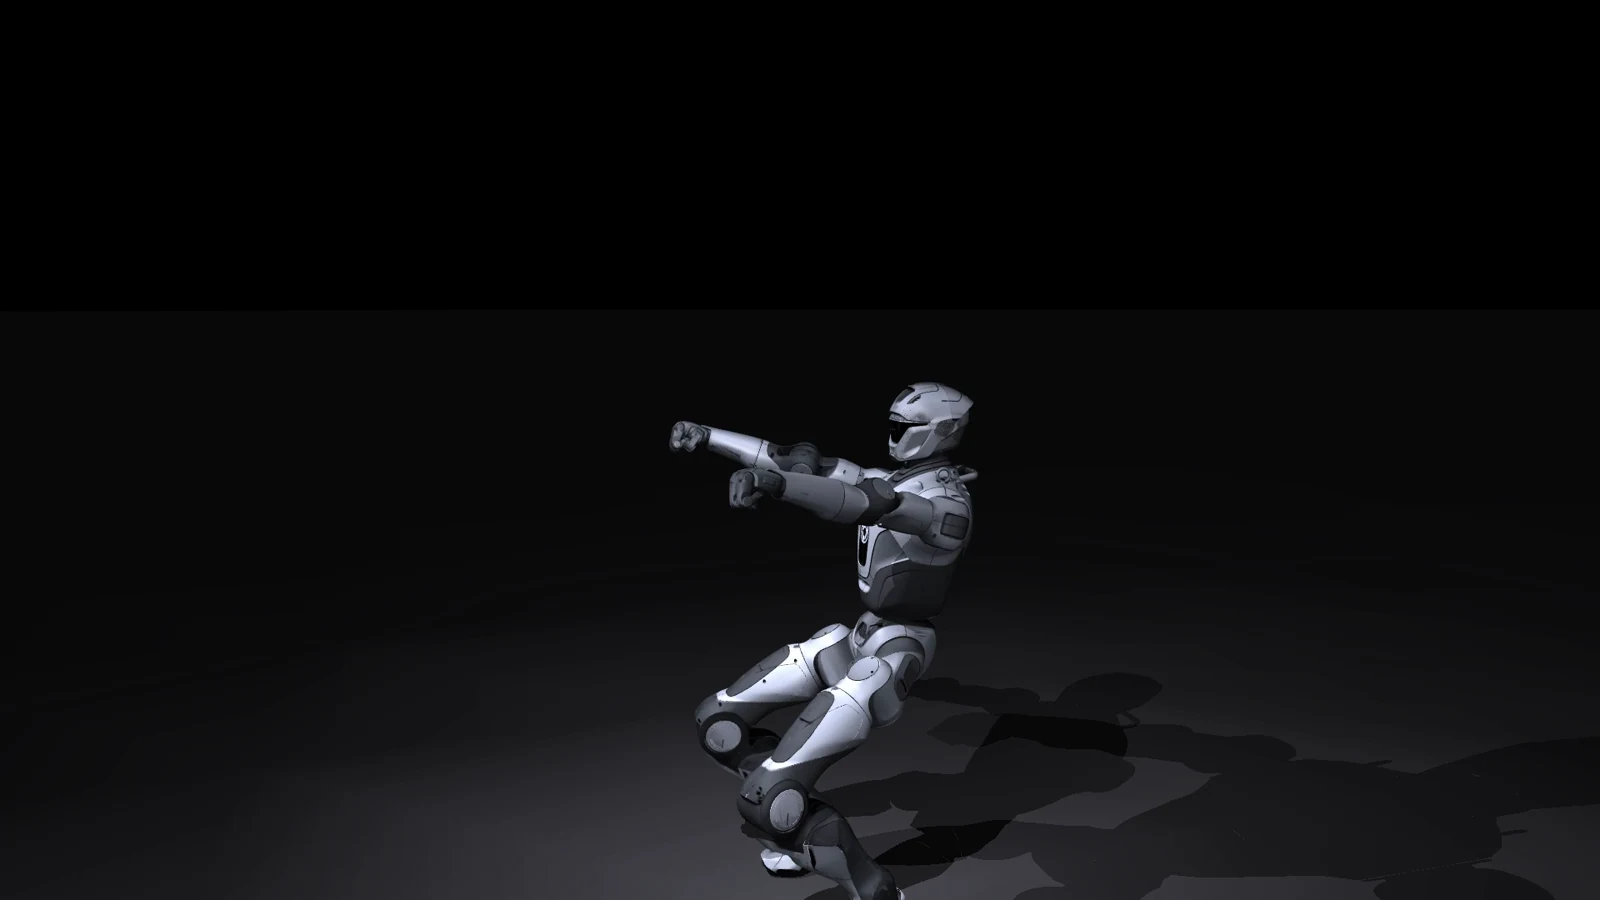
核心方向是做“硬件版 Hugging Face”:让机器人开发者在一个工作台里走完同一条流程——连接、标定、遥操作、采集、训练、部署、推理。项目已用于 SO-101、B601 与 MicroDuck 等实体机器人和仿真环境;支持能力依机型而异,部分流程需要 Bridge 或指定驱动。
首页那团跟着鼠标流动的点云,就是工作台读取 URDF 后实时生成的身体:换一台机器,身体就换一副,不用装客户端,先在浏览器里把手感找回来。
这里记录的是具体项目与开发实践;实现状态、实验边界和硬件支持范围以来源仓库及当前代码为准。
RELATED WORK / 相关项目全部项目 →