← 返回项目档案ROBOTICS / 03 OF 16
强化学习 · 仿真 · ETHANYEANG / SHENZHEN
MicroDuck / 牛来
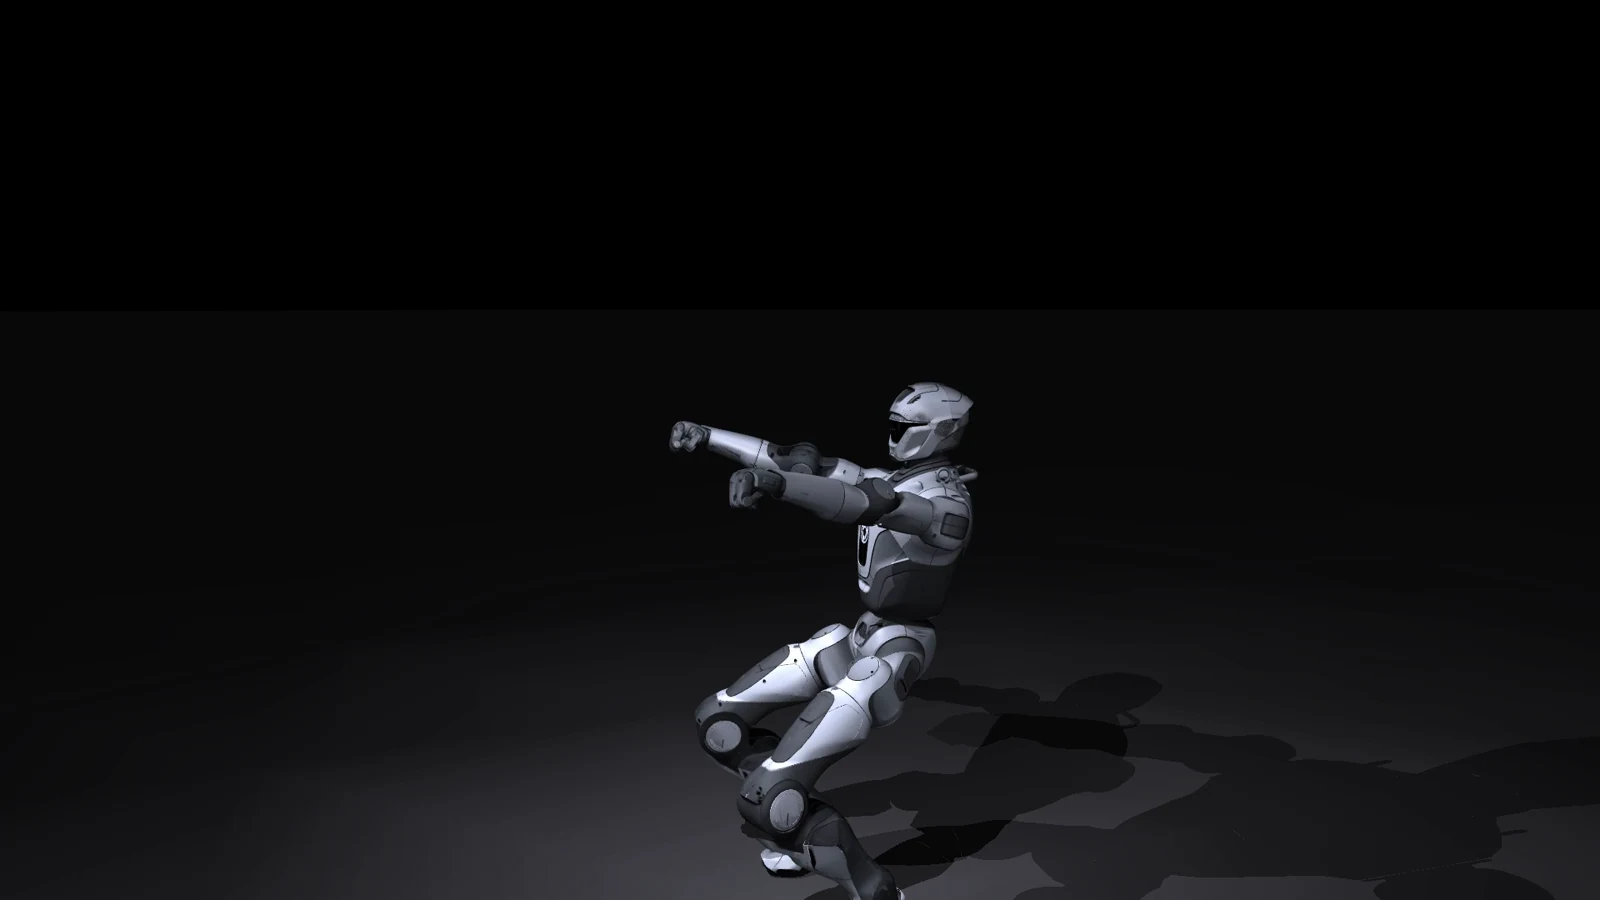
从下蹲到起跳:用奖励设计,让小型双足机器人在仿真中学习连续弹跳。
MY ROLE / 我负责什么
负责目标设定与实验设计:定义奖励和动作目标,跟踪仿真训练,把结果整理成可复现的记录。
在 Thor 上训练的 119 秒记录
竖屏原片,中英字幕是片子里已经烧好的。从软件认卡、训 spin,到提到「好像还没人做 jump」,都记在这一段里。
并行环境 · 8 秒
棋盘格上一次跑一排 microduck,8 秒循环,无音轨。
THE PROJECT / 项目介绍
MicroDuck 是 Pollen Robotics 与 Hugging Face 的开源机器人。本项目围绕 mjlab / MuJoCo 训练环境探索 PPO 奖励设计与动作稳定性,将策略输出为 ONNX。展示视频为仿真结果,不能等同于已经通过实机验证。完整训练说明与策略文件见公开仓库。 2026-10-31 2026-10-31 补了两段记录:在 Thor 上训练的过程,以及并行环境里一次跑的这批 microduck。
这里记录的是具体项目与开发实践;实现状态、实验边界和硬件支持范围以来源仓库及当前代码为准。
RELATED WORK / 相关项目全部项目 →